Dlaczego stosy autonomii drogowej zawodzą na chodnikach
Samochody autonomiczne w pełnym rozmiarze mogą pobierać 800 watów mocy obliczeniowej chłodzonej cieczą i przewozić bagażniki dachowe warte tysiące funtów. Osobisty fotel mobilnościowy lub kurier zakupowy działa na pakiecie baterii o pojemności 1000 watogodzin; jeśli jego komputer zużywa 400 watów, połowa zasięgu znika, zanim koło się obróci.
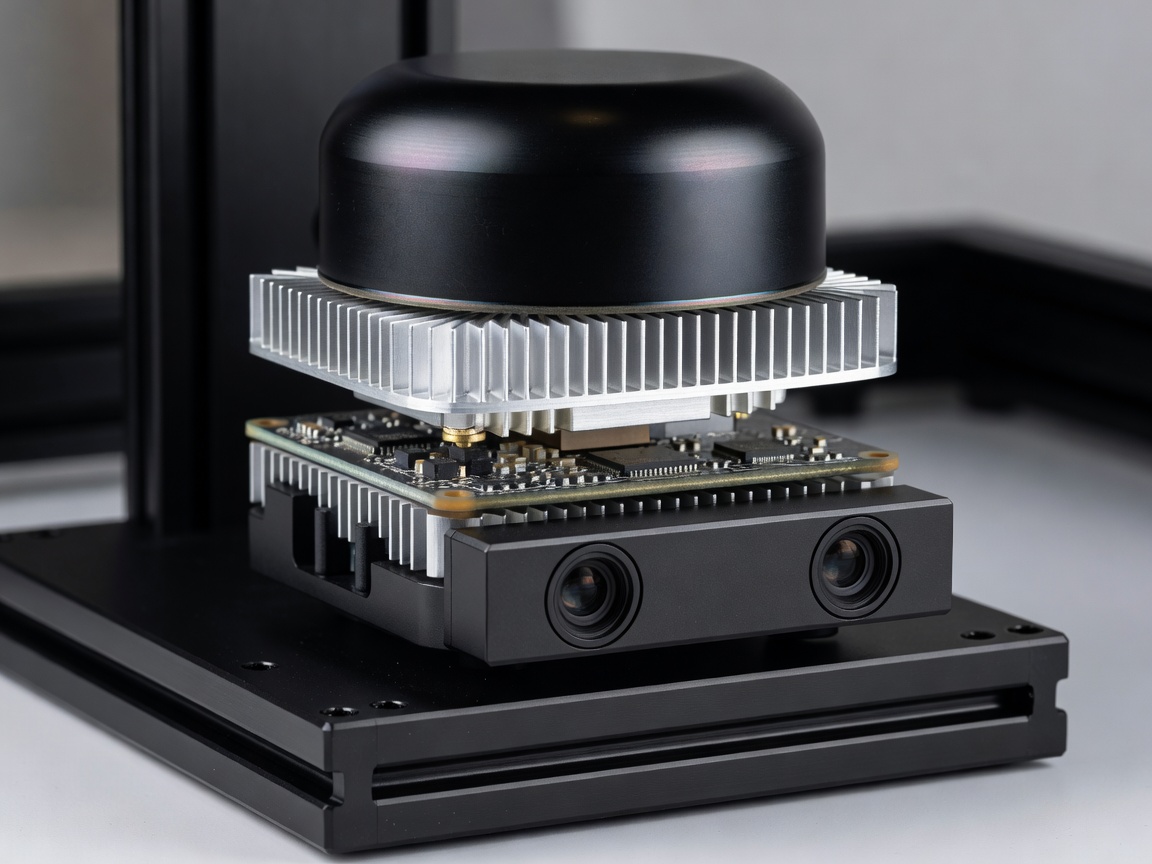
Maszyny kompaktowe wdrażają zamiast tego wbudowane moduły systemowe, takie jak NVIDIA Jetson Orin NX czy Qualcomm Robotics RB5, uruchamiając skwantyzowane sieci neuronowe przy mocy od 20 do 45 watów. Co więcej, kamery znajdują się zaledwie 45 cm nad ziemią, patrzą w górę na kolana pieszych, kałuże odbijające neonowe szyldy i zwisające żywopłoty, które dla lidaru wyglądają jak litą bryłę, a jednak niegroźnie ustępują, w przeciwieństwie do cienkich stalowych słupków, w które uderzać absolutnie nie wolno.
Zamknięty potok autonomii mikromobilności (cykl 100 ms)
Modalności czujników: co naprawdę widzi każde oko
Spory, w których „wizja wyłącznie kamerowa” zestawiana jest z lidarem, pomijają inżynierską rzeczywistość transportu osobistego na krótkich dystansach: tryby awarii muszą być ortogonalne. Gdy niskie zimowe słońce o zachodzie oślepia bezpośrednio matryce CMOS, aktywny lidar time-of-flight 905 nm oraz radar milimetrowy 60–77 GHz nadal mierzą dokładną głębię w metrach.
- Stereo i wizja monokularna z zajętością: Doskonale radzi sobie z niuansami semantycznymi: rozróżnia czerwony sygnał dla pieszych od świateł hamowania, czyta tymczasowe znaki robót drogowych i wykrywa połysk mokrego lodu.
- Kompaktowy lidar 3D: Skanowanie niepowtarzalne i półprzewodnikowe matryce VCSEL zapewniają geometrię krawędzi krawężnika z dokładnością do milimetra w zupełnej ciemności, bez oślepiania pieszych widocznymi reflektorami.
- Radar milimetrowy: Przenika przez mgłę, parę unoszącą się z kratek metra i zabrudzenia błotem na kopułach optycznych, zapewniając jednocześnie natychmiastową prędkość radialną dzięki efektowi Dopplera.
- Zderzaki ultradźwiękowe i dotykowe: Zapewniają pewność na ostatnim centymetrze przy przezroczystych witrynach ze szkła płytowego, przez które przechodzą zarówno kamery, jak i impulsy laserów podczerwonych.
Rozwiązywanie „problemu zamarzającego robota”
Wczesne roboty akademickie modelowały każdego idącego człowieka jako nieprzewidywalny, rozszerzający się okrąg ryzyka. Umieszczony w ruchliwej hali dworcowej planer uznał, że każda trajektoria niesie niezerowe prawdopodobieństwo kolizji, i zatrzymał się bezterminowo – zjawisko, które robotycy nazywają problemem zamarzającego robota.
Nowoczesne rozszerzenia ROS 2 Nav2 oraz uczone planery kooperatywne traktują nawigację jako wspólne negocjowanie. Delikatnie skręcając o 15 stopni w stronę krawężnika piętnaście metrów wcześniej i płynnie modulując prędkość, wózek przekazuje czytelny zamiar nadchodzącym pieszym i psom, bez potrzeby używania głośników. Gdy niejednoznaczność przekracza progi pewności, na przykład gdy policjant machaniem kieruje ruchem wokół pękniętej magistrali wodociągowej, stos bezpiecznie zatrzymuje się przy krawędzi chodnika i prosi zdalnego dyspozytora floty o potwierdzenie punktu trasy w ciągu pięciu sekund.