Warum Autobahn-Autonomiesysteme auf Gehwegen versagen
Vollgroße autonome Autos können 800 Watt flüssigkeitsgekühlte Rechenleistung benötigen und Dachträger tragen, die Tausende Pfund kosten. Ein persönlicher Mobilitätsstuhl oder ein Lieferroboter arbeitet mit einem Batteriepaket von 1.000 Wattstunden; verbraucht sein Rechner 400 Watt, schwindet die Hälfte der Reichweite, bevor sich ein Rad dreht.
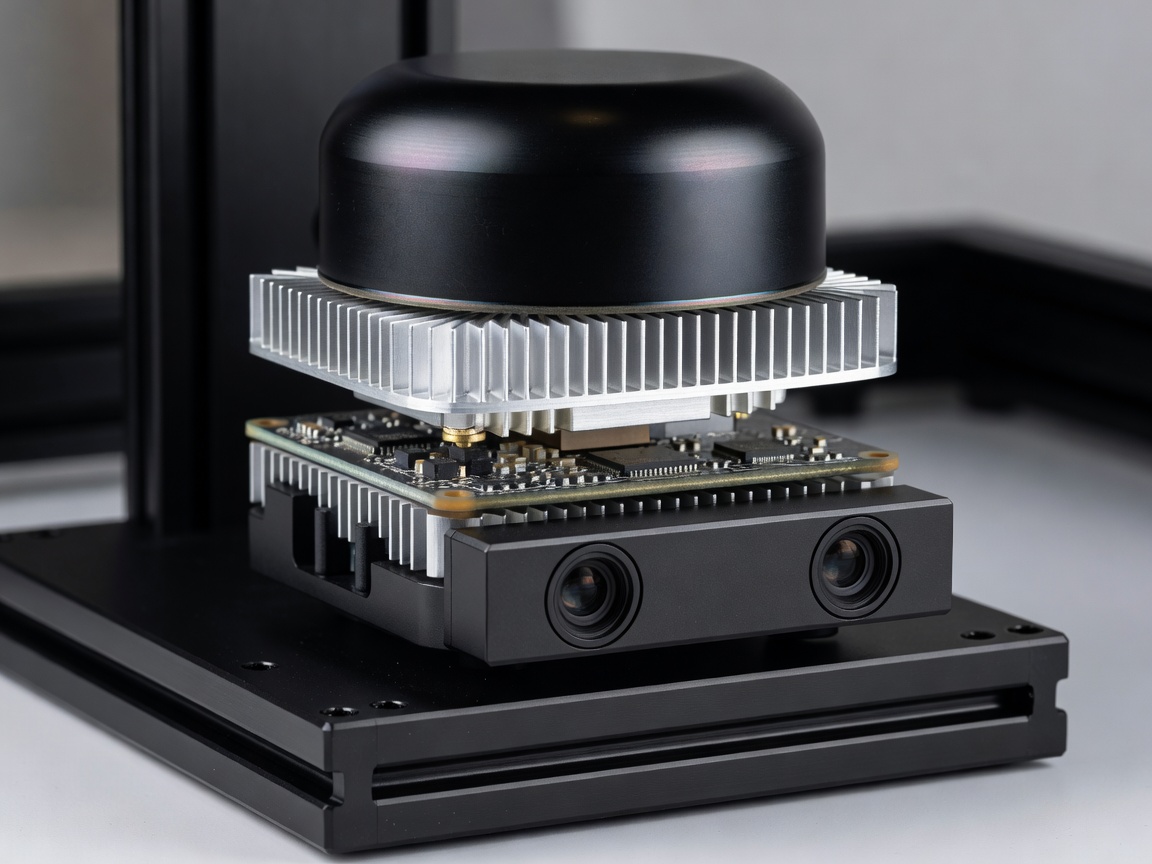
Kompakte Maschinen setzen stattdessen auf eingebettete System-on-Modules wie NVIDIA Jetson Orin NX oder Qualcomm Robotics RB5, die quantisierte neuronale Netze mit 20 bis 45 Watt betreiben. Außerdem sitzen die Kameras nur 45 cm über dem Boden und blicken nach oben auf Knie von Fußgängern, auf Pfützen, die Neonreklame spiegeln, und auf überhängende Hecken, die für Lidar fest wirken, aber harmlos beiseitegedrückt werden, im Gegensatz zu dünnen Stahlpollern, die auf keinen Fall gerammt werden dürfen.
Geschlossene Autonomie-Pipeline für Mikromobilität (100-ms-Zyklus)
Sensorarten: Was jedes Auge tatsächlich sieht
Debatten, die „reine Kamera“-Sicht gegen Lidar stellen, übersehen die technische Realität des Nahbereichs persönlicher Mobilität: Fehlermodi müssen voneinander unabhängig sein. Wenn tiefe Wintersonne bei Sonnenuntergang direkt in CMOS-Bildsensoren blendet, messen aktives 905-nm-Laufzeit-Lidar und 60–77-GHz-Millimeterwellenradar weiterhin die exakte metrische Tiefe.
- Stereo- und monokulare Belegungssicht: Stark bei semantischen Feinheiten, etwa beim Unterscheiden eines roten Fußgängerampelsignals von einem Rücklicht, beim Lesen provisorischer Baustellenschilder und beim Erkennen von glatten Eisflächen.
- Kompaktes 3D-Lidar: Nicht wiederholende Abtastung und Festkörper-VCSEL-Arrays liefern millimetergenaue Geometrie der Bordsteinkante in völliger Dunkelheit, ohne Fußgänger mit sichtbaren Scheinwerfern zu blenden.
- Millimeterwellenradar: Durchdringt Nebel, aus Gullydeckeln aufsteigenden Dampf und Schmutzspritzer auf optischen Kuppeln und liefert zugleich die momentane Radialgeschwindigkeit über die Dopplerverschiebung.
- Ultraschall und taktile Stoßfänger: Bieten Gewissheit auf den letzten Zentimetern gegenüber transparenten Schaufensterscheiben aus Glas, durch die sowohl Kameras als auch Infrarot-Laserimpulse hindurchgehen können.
Das Problem des „erstarrenden Roboters“ lösen
Frühe akademische Roboter modellierten jeden gehenden Menschen als unberechenbaren, wachsenden Kreis des Risikos. In einer belebten Bahnhofshalle kam der Planer zu dem Schluss, dass jede Trajektorie eine von null verschiedene Kollisionswahrscheinlichkeit trug, und blieb dauerhaft stehen. Robotiker nennen dieses Phänomen das Problem des erstarrenden Roboters.
Moderne ROS-2-Nav2-Erweiterungen und lernende kooperative Planer behandeln Navigation als gemeinsame Verhandlung. Indem sich der Wagen fünfzehn Meter vorher leicht um 15 Grad zur Bordsteinkante neigt und seine Geschwindigkeit sanft anpasst, signalisiert er entgegenkommenden Fußgängern und Hunden eine verständliche Absicht, ganz ohne Lautsprecherdurchsagen. Wenn die Mehrdeutigkeit die Vertrauensschwellen übersteigt, etwa wenn ein Polizist den Verkehr um einen geplatzten Wasserrohrbruch herumwinkt, hält der Systemverbund sicher an der Pflasterkante an und fordert von einem Disponenten der Fernflotte eine Bestätigung des Wegpunkts innerhalb von fünf Sekunden an.