Γιατί οι Στοίβες Αυτονομίας Αυτοκινητοδρόμου Αποτυγχάνουν στα Πεζοδρόμια
Τα αυτόνομα αυτοκίνητα πλήρους μεγέθους μπορεί να καταναλώνουν 800 watt υπολογιστικής ισχύος με υγρή ψύξη και να φέρουν σχάρες οροφής που κοστίζουν χιλιάδες λίρες. Μια προσωπική καρέκλα κινητικότητας ή ένας courier ψωνιών λειτουργεί με μπαταρία 1,000 watt-hour· αν ο υπολογιστής της καταναλώνει 400 watt, το μισό της εμβέλειάς της εξαφανίζεται πριν γυρίσει ένας τροχός.
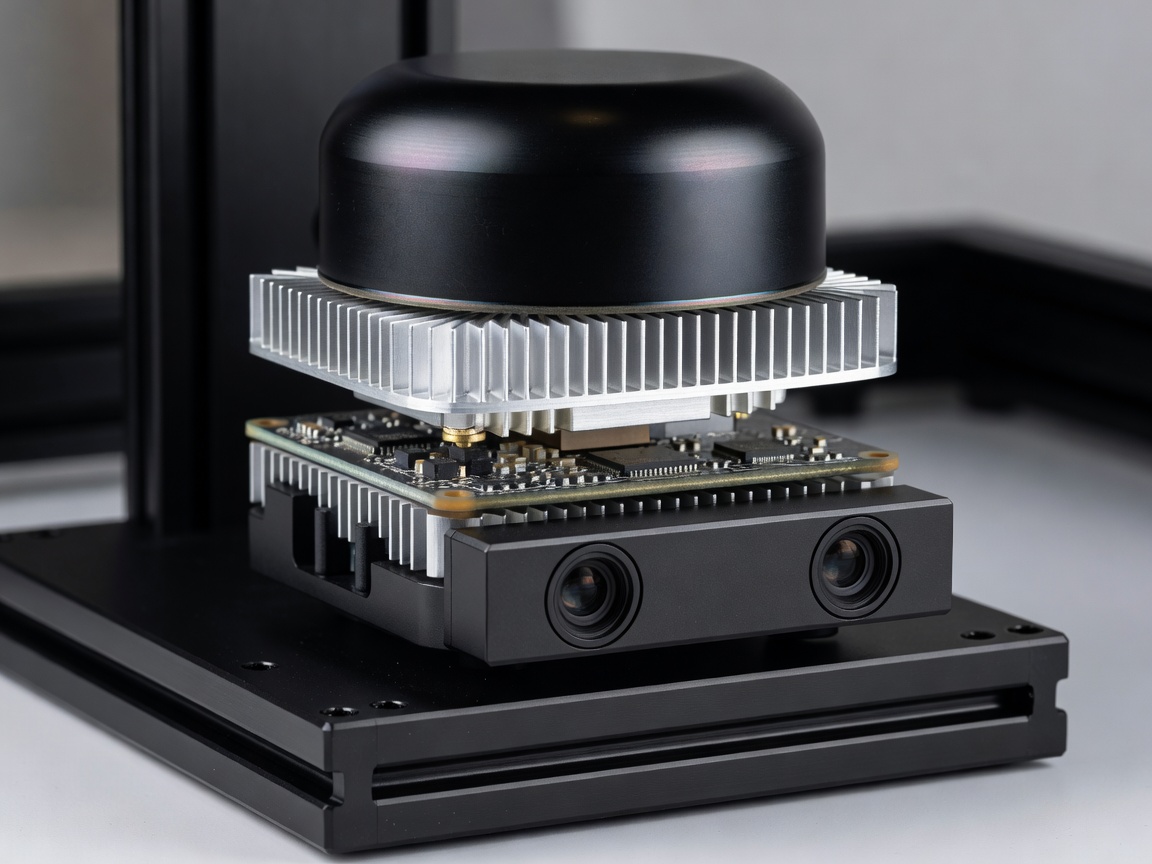
Αντίθετα, οι συμπαγείς μηχανές χρησιμοποιούν ενσωματωμένα system-on-module, όπως τα NVIDIA Jetson Orin NX ή Qualcomm Robotics RB5, που εκτελούν κβαντισμένα νευρωνικά δίκτυα με 20 έως 45 watt. Επιπλέον, οι κάμερες βρίσκονται μόλις 45 cm πάνω από το έδαφος, κοιτάζοντας προς τα πάνω τα γόνατα των πεζών, τις λακκούβες που αντανακλούν νέον διαφημίσεις και τις κρεμαστές φράξιες που φαίνονται συμπαγείς στο lidar αλλά υποχωρούν αβλαβώς, σε αντίθεση με τα λεπτά χαλύβδινα bollards που δεν πρέπει ποτέ να χτυπηθούν.
Κλειστός βρόχος αυτόνομου μικροκινητικού συστήματος (Κύκλος 100 ms)
Τρόποι Αισθητήρων: Τι Βλέπει Πραγματικά Κάθε Μάτι
Οι συζητήσεις που αντιπαραβάλλουν την όραση «μόνο με κάμερα» με το lidar αγνοούν την τεχνική πραγματικότητα της προσωπικής μεταφοράς μικρής εμβέλειας: οι τρόποι αστοχίας πρέπει να είναι ορθογώνιοι. Όταν ο χαμηλός χειμωνιάτικος ήλιος θαμπώνει απευθείας τους αισθητήρες εικόνας CMOS στο ηλιοβασίλεμα, το ενεργό lidar χρόνου πτήσης 905 nm και το ραντάρ κυμάτων χιλιοστομέτρου 60–77 GHz συνεχίζουν να μετρούν με ακρίβεια το βάθος σε μέτρα.
- Στερεοσκοπική & Μονοφθαλμική Όραση Πυκνότητας: Διαπρέπει στις σημασιολογικές λεπτομέρειες: διακρίνει ένα κόκκινο σήμα διάβασης πεζών από ένα πίσω φως, διαβάζει προσωρινές πινακίδες οδικών έργων και εντοπίζει τη γυαλάδα υγρού πάγου.
- Συμπαγές 3D Lidar: Η μη επαναλαμβανόμενη σάρωση και οι διατάξεις VCSEL στερεάς κατάστασης αποδίδουν γεωμετρία άκρου πεζοδρομίου με ακρίβεια χιλιοστού στο απόλυτο σκοτάδι, χωρίς να φωτίζουν τους πεζούς με ορατούς προβολείς.
- Ραντάρ Κυμάτων Χιλιοστομέτρου: Διεισδύει στην ομίχλη, στον ατμό που αναδύεται από τις εσχάρες του μετρό και στους πιτσιλισμούς λάσπης στους οπτικούς θόλους, ενώ παρέχει στιγμιαία ακτινική ταχύτητα μέσω μετατόπισης Doppler.
- Υπέρηχοι & Απτικοί Προφυλακτήρες: Παρέχουν βεβαιότητα για το τελευταίο εκατοστό απέναντι σε διαφανείς υάλινες βιτρίνες, όπου τόσο οι κάμερες όσο και οι παλμοί υπέρυθρου λέιζερ περνούν ευθεία.
Επίλυση του «Προβλήματος του Παγωμένου Ρομπότ»
Τα πρώιμα ακαδημαϊκά ρομπότ μοντελοποιούσαν κάθε βαδίζοντα άνθρωπο ως έναν απρόβλεπτο διαστελλόμενο κύκλο κινδύνου. Τοποθετημένο σε πολυσύχναστο σιδηροδρομικό χώρο αναμονής, το σύστημα σχεδιασμού συμπέρανε ότι κάθε τροχιά έχει μη μηδενική πιθανότητα σύγκρουσης και σταμάτησε επ' αόριστον. Οι ρομποτικοί ονομάζουν αυτό το φαινόμενο Πρόβλημα του Παγωμένου Ρομπότ.
Τα σύγχρονα επεκτάσεις ROS 2 Nav2 και τα μαθημένα συνεργατικά σχεδιαστικά συστήματα αντιμετωπίζουν την πλοήγηση ως κοινή διαπραγμάτευση. Στρέφοντας διακριτικά 15 μοίρες προς το κράσπεδο δεκαπέντε μέτρα νωρίτερα και ρυθμίζοντας ομαλά την ταχύτητα, το καρότσι επικοινωνεί ευανάγνωστη πρόθεση σε πεζούς και σκύλους που έρχονται, χωρίς φωνητικά μεγάφωνα. Όταν η αοριστία ξεπερνά τα όρια βεβαιότητας, όπως ένας αστυνομικός που κουνά το χέρι για να κατευθύνει την κυκλοφορία γύρω από σπασμένο υδραυλικό αγωγό, η στοίβα σταματά με ασφάλεια στην άκρη του πεζοδρομίου και ζητά επιβεβαίωση ενδιάμεσου σημείου πέντε δευτερολέπτων από έναν απομακρυσμένο διαχειριστή στόλου.