Miért bukik meg az autópályás autonómia-rendszer a gyalogutakon
A teljes méretű önvezető autók 800 watt folyadékhűtéses számítási teljesítményt használhatnak, és több ezer fontba kerülő tetőcsomagtartót vihetnek. Egy személyes mobilitási szék vagy bevásárlási futár 1000 wattórás akkumulátorcsomagról működik; ha a számítógépe 400 wattot fogyaszt, a hatótávolság fele eltűnik, mielőtt egy kerék megmozdulna.
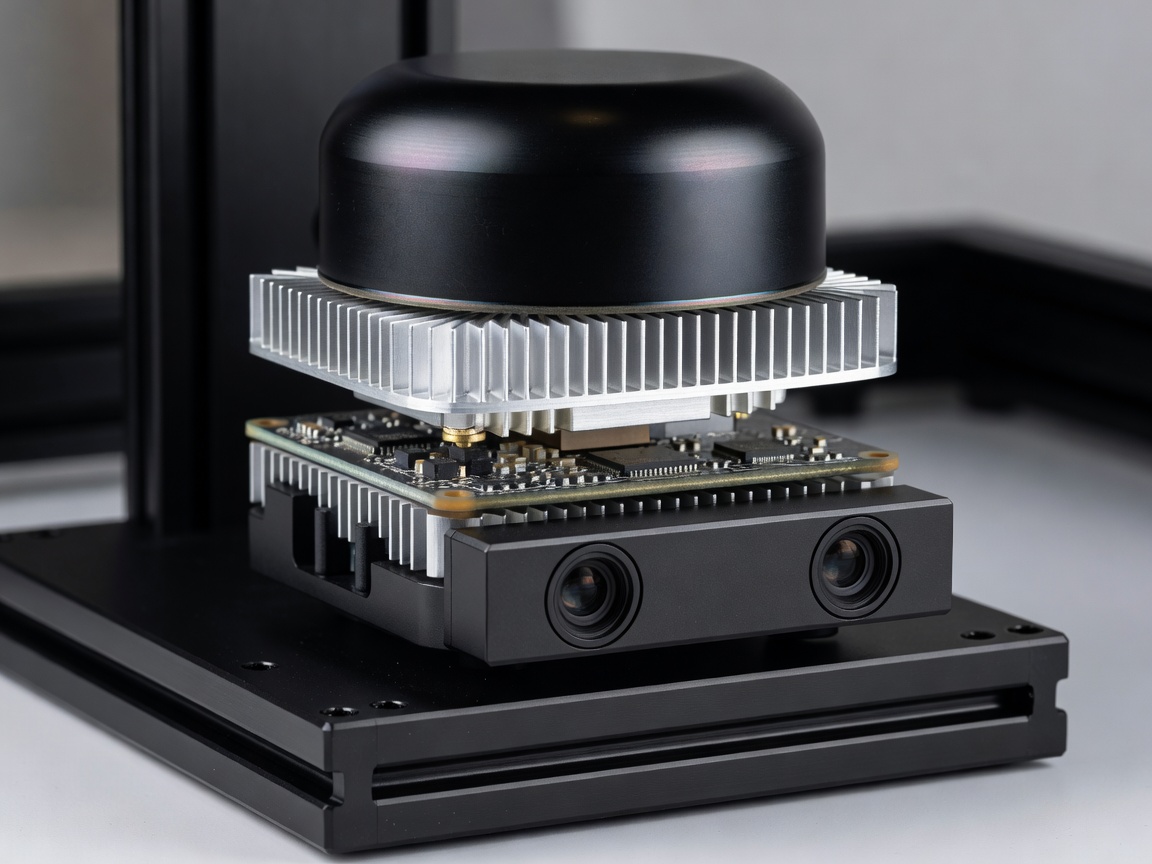
A kompakt gépek ehelyett beágyazott rendszermodulokat használnak, például NVIDIA Jetson Orin NX vagy Qualcomm Robotics RB5 típusút, amelyek 20–45 wattos teljesítménnyel kvantált neurális hálózatokat futtatnak. Továbbá a kamerák mindössze 45 cm-rel a talaj felett helyezkednek el, felfelé nézve a gyalogosok térdeit, a neonfényes táblákat tükröző pocsolyákat és a túlnyúló sövényeket, amelyek a lidar számára szilárdnak tűnnek, de ártalmatlanul félrehajlanak, szemben a vékony acél bólyákkal, amelyeket soha nem szabad eltalálni.
Zárt hurkú mikromobilitási autonómia-folyamat (100 ms ciklus)
Érzékelési módok: Mit lát valójában az egyes „szem”
A „csak kamerás” látás és a lidar közötti viták figyelmen kívül hagyják a rövid hatótávolságú személyes közlekedés mérnöki valóságát: a meghibásodási módoknak ortogonálisnak kell lenniük. Amikor az alacsony téli nap naplementekor közvetlenül a CMOS-képérzékelőkbe vakít, az aktív 905 nm-es időkülönbség-mérésű lidar és a 60–77 GHz-es milliméteres hullámú radar továbbra is pontos metrikus mélységet mér.
- Sztereó és monokuláris foglaltsági látás: Kiválóan teljesít a szemantikai árnyalatokban: megkülönbözteti a piros gyalogátkelő-jelzést a hátsó lámpától, olvassa az ideiglenes útépítési táblákat, és felismeri a nedves jégréteg csillogását.
- Kompakt 3D lidar: A nem ismétlődő pásztázás és a szilárdtest VCSEL-tömbök milliméteres pontosságú szegélyél-geometriát szolgáltatnak teljes sötétségben úgy, hogy nem világítják meg a gyalogosokat látható fényszórókkal.
- Milliméteres hullámú radar: Áthatol a ködön, a földalatti rácsokból felszálló gőzön és az optikai kupolákra fröccsenő sáron, miközben a Doppler-eltolódáson keresztül azonnali radiális sebességet szolgáltat.
- Ultrahangos és tapintásos ütközésvédők: Az utolsó centiméteren is biztonságot nyújtanak az átlátszó tükörüveg üzletportálok előtt, ahol sem a kamerák, sem az infravörös lézerimpulzusok nem képesek érzékelni őket.
A „Fagyó robot probléma” megoldása
A korai akadémiai robotok minden gyalogost kiszámíthatatlanul táguló kockázati körként modelleztek. Egy forgalmas vasúti csarnokba helyezve a tervező arra jutott, hogy minden pályának nulla feletti ütközési valószínűsége van, és határozatlan ideig megállt – a robotikusok ezt nevezik Fagyó robot problémának.
A modern ROS 2 Nav2 bővítmények és a tanult együttműködő tervezők a navigációt közös tárgyalásként kezelik. Azzal, hogy finoman 15 fokkal a szegély felé fordul tizenöt méterrel korábban, és simán szabályozza a sebességet, a kocsi érthető szándékot közöl a szembejövő gyalogosokkal és kutyákkal anélkül, hogy hangos beszédre lenne szükség. Ha a bizonytalanság meghaladja a megbízhatósági küszöböt – például amikor egy rendőr integet a forgalomnak egy eltört vízvezeték körül –, a rendszer biztonságosan megáll a járda szélén, és öt másodperces útponti megerősítést kér egy távoli flottadiszpécsertől.