Miksi moottoritien autonomiset järjestelmät epäonnistuvat jalkakäytävillä
Täysikokoiset itseajavat autot voivat kuluttaa 800 wattia nestejäähdytteistä laskentatehoa ja kantaa kattotelineitä, jotka maksavat tuhansia puntia. Henkilökohtainen liikkumistuoli tai ruokakuljetusrobotti toimii 1 000 wattitunnin akkupaketilla; jos sen tietokone kuluttaa 400 wattia, puolet matkan kantamasta katoaa ennen kuin pyörä pyörähtää.
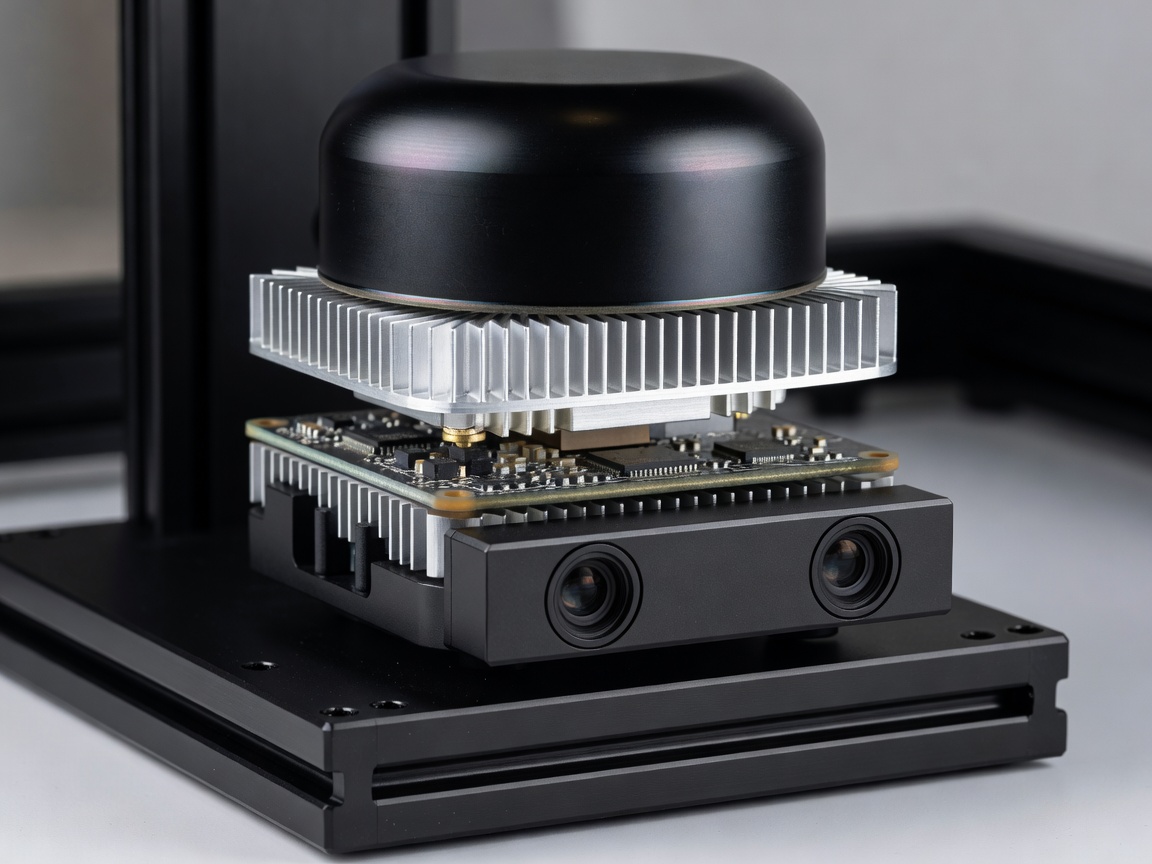
Kompaktit koneet käyttävät sen sijaan sulautettuja järjestelmämoduuleja (SoM), kuten NVIDIA Jetson Orin NX tai Qualcomm Robotics RB5, jotka ajavat kvantisoituja neuroverkkoja 20–45 watin teholla. Lisäksi kamerat sijaitsevat vain 45 cm maanpinnan yläpuolella – ne katsovat ylöspäin jalankulkijoiden polvia, lätäköitä, joihin heijastuu neonmainoksia, ja roikkuvia pensasaitoja, jotka näyttävät lidarille kiinteiltä mutta väistyvät vaarattomasti, toisin kuin ohuet teräspollarit, joihin ei saa koskaan törmätä.
Suljettu mikroliikkuvuuden autonomiajärjestelmä (100 ms sykli)
Anturimodaliteetit: mitä kukin silmä todella näkee
Keskustelut, joissa „pelkkä kamera” asetetaan lidaria vastaan, eivät huomioi lyhyen matkan henkilökohtaisen liikkumisen insinöörikäytännön todellisuutta: vikatilojen on oltava toisistaan riippumattomia. Kun matala talviaurinko paistaa suoraan CMOS-kuvasensoreihin auringonlaskun aikaan, aktiivinen 905 nm:n time-of-flight-lidar ja 60–77 GHz:n millimetriaaltotutka mittaavat edelleen tarkkaa metristä syvyyttä.
- Stereo- ja monokulaarinen miehitysnäkö: Loistaa semanttisissa vivahteissa – erottaa punaisen jalankulkijan ylityssignaalin takavalosta, lukee tilapäisiä tietyömerkkejä ja havaitsee märän jään kiillon.
- Kompakti 3D-lidar: Ei-toistuva skannaus ja kiinteän olomuodon VCSEL-ryhmät tuottavat millimetritarkan reunakiven geometrian täydessä pimeydessä valaisematta jalankulkijoita näkyvillä ajovaloilla.
- Millimetriaaltotutka: Läpäisee sumun, metroristikoista nousevan höyryn ja optisille kupoleille roiskuvan lian, ja antaa Doppler-siirtymän kautta välittömän säteittäisen nopeuden.
- Ultraääni- ja tuntopuskurit: Tarjoavat viimeisen senttimetrin varmuuden läpinäkyvien lasiliikkeiden edessä, joiden läpi sekä kamerat että infrapunalaserpulssit voivat kulkea suoraan.
Ratkaisemassa „jäätyvän robotin ongelmaa”
Varhaiset akateemiset robotit mallinsivat jokaisen kävelevän ihmisen laajenevana, ennustamattomana riskirenkaana. Vilkkaalla rautatieasemalla suunnittelija totesi, että jokaisella liikeradalla oli nollasta poikkeava törmäystodennäköisyys, ja se pysähtyi määräämättömäksi ajaksi – ilmiö, jota robotiikan asiantuntijat kutsuvat jäätyvän robotin ongelmaksi.
Nykyaikaiset ROS 2 Nav2 -laajennukset ja oppivat yhteistoiminnalliset suunnittelijat käsittelevät navigointia yhteisenä neuvotteluna. Kääntämällä hienovaraisesti 15 astetta kohti reunakiveä viisitoista metriä etukäteen ja säätämällä nopeutta sujuvasti, kärry viestii luettavissa olevan aikomuksen vastaantuleville kävelijöille ja koirille ilman puhuvia kaiuttimia. Kun epäselvyys ylittää luotettavuuskynnykset – kuten poliisi, joka heiluttaa kättään ohjatakseen liikennettä rikkoutuneen vesijohdon ympärillä – pino pysähtyy turvallisesti jalkakäytävän reunalle ja pyytää kaukokäyttäjältä kalustovälittäjältä viiden sekunnin reittipisteen vahvistusta.