Kaksi erilaista arkkitehtuuria: jalkakäytävä vs. ajorata
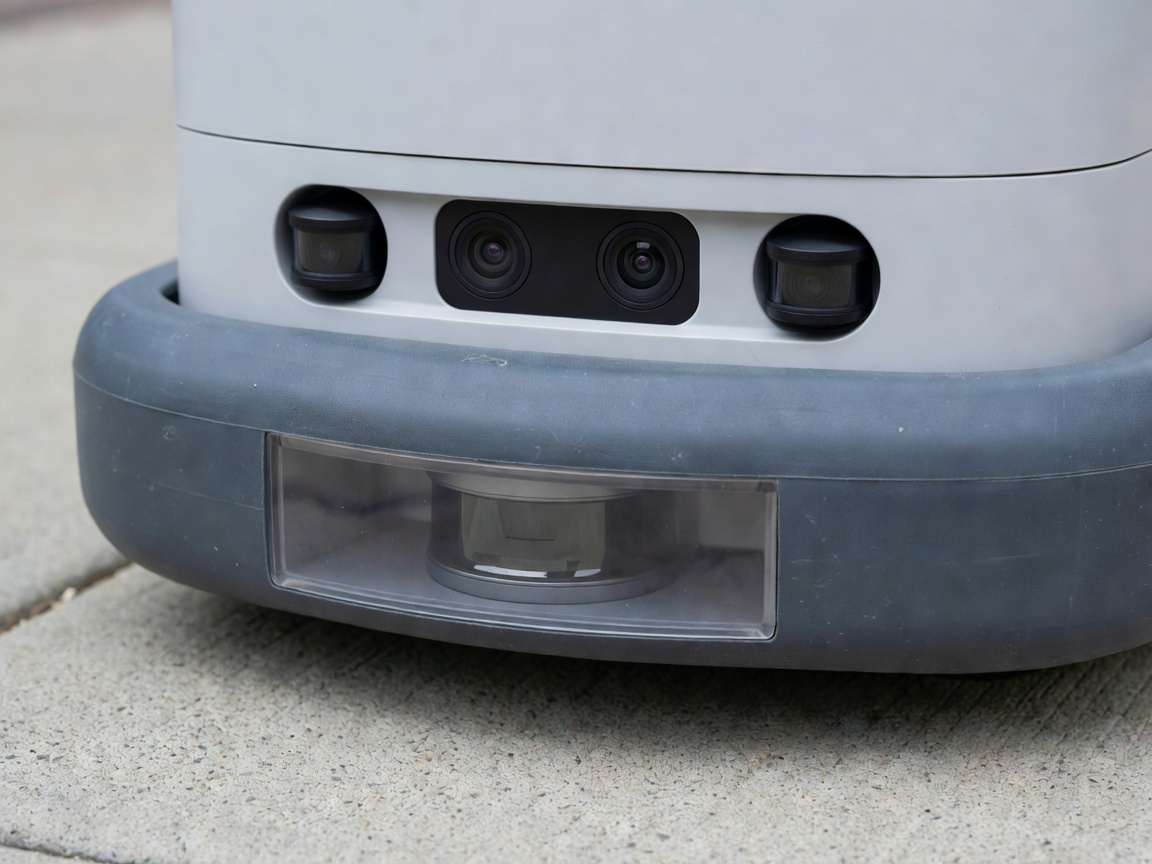
Autonominen paikallinen rahtiliikenne on jakautunut kahteen erilliseen mekaaniseen luokkaan, joita ohjaavat liike-energian rajat. Henkilökohtaiset toimituslaitteet (PDD) – esimerkkeinä Starship Technologies, Serve Robotics, Kiwibot ja Cartken – pysyvät jalkakäytävillä nopeudessa 5–7 km/h ja bruttopainoltaan alle 55 kg. Kävelyvauhdissa hätäjarrutusmatkat ovat alle neljäkymmentä senttimetriä.
Toisaalta maantiellä kulkevat pienet pod-ajoneuvot, kuten Nuron R3 ja Kiinan Neolix X3, liikkuvat pyöräkaistoilla tai 40 km/h kaupunkikaduilla. Liikenteeseen meneminen kasvattaa kuormakapasiteetin kolmesta ruokakassista 190 kg:aan, mutta vaatii autoteollisuuden tasoisia turvatyynyjä tai ulkoisia jalankulkijansuojan murtovyöhykkeitä, varajarrutusjärjestelmän hydrauliikassa ja monianturisen 360 asteen pitkän kantaman lidarin.
| Alustaesimerkki | Toiminta-alue | Suurin kuorma | Huippunopeus | Jousitus / käyttöratkaisu | Tila (2026) |
|---|---|---|---|---|---|
| Starship Gen 3 | Jalkakäytävä / kampus | 10 kg | 6 km/h | 6-pyöräinen nivelletty rocker-bogie | Kaupallinen kalusto |
| Serve Robotics Gen 3 | Kaupungin jalkakäytävä | 23 kg | 11 km/h | 4-pyöräinen luisto-/differentiaaliratkaisu + aktiivinen lidar | Kaupallinen kalusto |
| Clevon CLEVON 1 | Hidasnopeuksinen kaupunkitie | 150 kg | 45 km/h | 4-pyöräinen autoteollisuuden alusta, modulaariset lokerot | Alueelliset pilotit |
| Portaita kiipeävät kaksijalka- ja pyörähybridit | Asunnon portaat | 15 kg | 5 km/h | Pyörä-jalkahybridien aktiiviset polvinivelet (esim. Ascento / Swiss-Mile) | Teollisuusdemo |
Alusta ja mekaniikka: selviytyminen 10 000 reunanpudotuksesta
Jalkakäytävät näyttävät jalankulkijalle vaarattomilta, mutta 200 mm pyörälle 50 mm routanoususta irronnut laatta on pyörän halkaisijan neljännesen korkuinen pystyseinä. Varhaiset nelipyöräiset jäykät kärryt kärsivät murtuneista juotosliitoksista ja sekaantuneista inertia-antureista muutamassa kuukaudessa käyttöönotosta. Starship lainasi planeettamaastureiden geometriaa, tarkemmin sanottuna passiivista kuuden pyörän keinuvipu-telivarsijärjestelmää (rocker-bogie). Sen ansiosta etupyöräpari voi nousta vivun tavoin yli jopa 18 cm korkeiden reunakivien, kun keski- ja takapyörät pitävät kosketuksen maahan.
Akkukemia muuttui myös hiljaa: korkean koboltin NMC-kennoista siirryttiin kohti litiumrautafosfaattia (LiFePO4). Koska jalkakäytävärobotit liikkuvat hitaasti ja kuljettavat eristettyjä lämpökuljetuslaatikoita, kolme ylimääräistä kilogrammaa akkumassaa vaikuttaa toimintamatkaan vain vähän. LiFePO4 taas kestää yli 3 000 latausjaksoa ja kestää paremmin lämpökarkaamista induktiivisessa ulkolatauksessa Milton Keynesin talvissa tai Phoenixin kesissä.
„Ihmiskuljettajan poistaminen tuo toimituskohtaisen kustannuksen lähelle nollaa.”
Esitysdeckit vertaavat £0.04 sähkölatausta suoraan keikkatyöntekijän palkkioon.
Etäohjaus, kenttäpelastus ja kauppiaiden lastaus hallitsevat yksikkökustannuksia.
Kannattavuus riippuu ihmisen ja robotin valvontasuhteesta (siirtyminen suhteesta 1:3 kohti 1:25+), vandalismin jälkeisistä korjausajoneuvoista, solukkoverkon usean SIM-kortin datayhdistämisestä ja ravintolahenkilökunnan ulkona kävelystä lukittujen luukkujen lataamiseksi.
Reunaohjaus ja esteettömyyden haasteet
Julkiset jalkakäytävät ovat niukka kaupunkiinfrastruktuuri. Vammaisjärjestöt ja kunnalliset liikenneosastot Torontosta Pittsburghiin ovat tarkastelleet, miten paikallaan olevat tai jonottavat robotit toimivat pyörätuolin käyttäjien ja valkoista keppiä käyttävien näkövammaisten jalankulkijoiden kanssa. Tämän vuoksi standardi ISO 4448 (Intelligent Transport Systems — Public-area mobile robots) määrittelee virallisia menettelytapoja jalkakäytävillä toimimiseen, äänimerkkejä, reunakivien jonotusetuoikeuksia ja kaksisuuntaisia kunnallisia rajapintoja, jotka estävät kymmentä kilpailevaa kärryä kerääntymästä yhden suositun nuudelibaarin ulkopuolelle.
Sisätilojen robottikuljetus: sairaalat ja hotellit
Sateesta ja reunakivistä poispäin sisätiloissa toimivat autonomiset liikkuvat robotit (AMR), kuten Relay Robotics, Aethon TUG ja Keenon-kärryt, ovat henkilökohtaisen mittakaavan kuljetuksen hiljaisin menestystarina. Integroimalla Wi-Fi- tai paikallisten ultralaajakaistareleiden kautta suoraan Otis- ja Schindler-hissien ohjaimiin sairaalan apteekkirobotit kuljettavat verinäytteitä ja pyykkiä vuorokauden ympäri ilman GNSS-riippuvuutta ja ennakoitavilla vinyylilattioilla.