Két eltérő architektúra: járda vs. úttest
Az autonóm helyi szállítmányozás két, a mozgási energia határai által szabályozott mechanikai osztályra vált szét. A személyes kézbesítő eszközök (PDD-k), mint a Starship Technologies, a Serve Robotics, a Kiwibot és a Cartken, gyalogos járdákon maradnak, 5–7 km/h sebességgel, legfeljebb 55 kg bruttó tömeggel. Gyaloglási tempónál a vészfékezési távolság negyven centiméter alatt marad.
Ezzel szemben az olyan úti kis kompakt modulok, mint a Nuro R3 és a kínai Neolix X3, kerékpársávokon vagy 40 km/h-s városi utcákon közlekednek. A forgalomba lépés a szállítható terhelést három bevásárlótasakról 190 kg-ig növeli, de autóipari minőségű légzsákokat vagy külső gyalogosvédelmi gyűrődési zónákat, redundáns hidraulikus fékrendszert és többszenzoros, 360 fokos, nagy hatótávolságú lidart igényel.
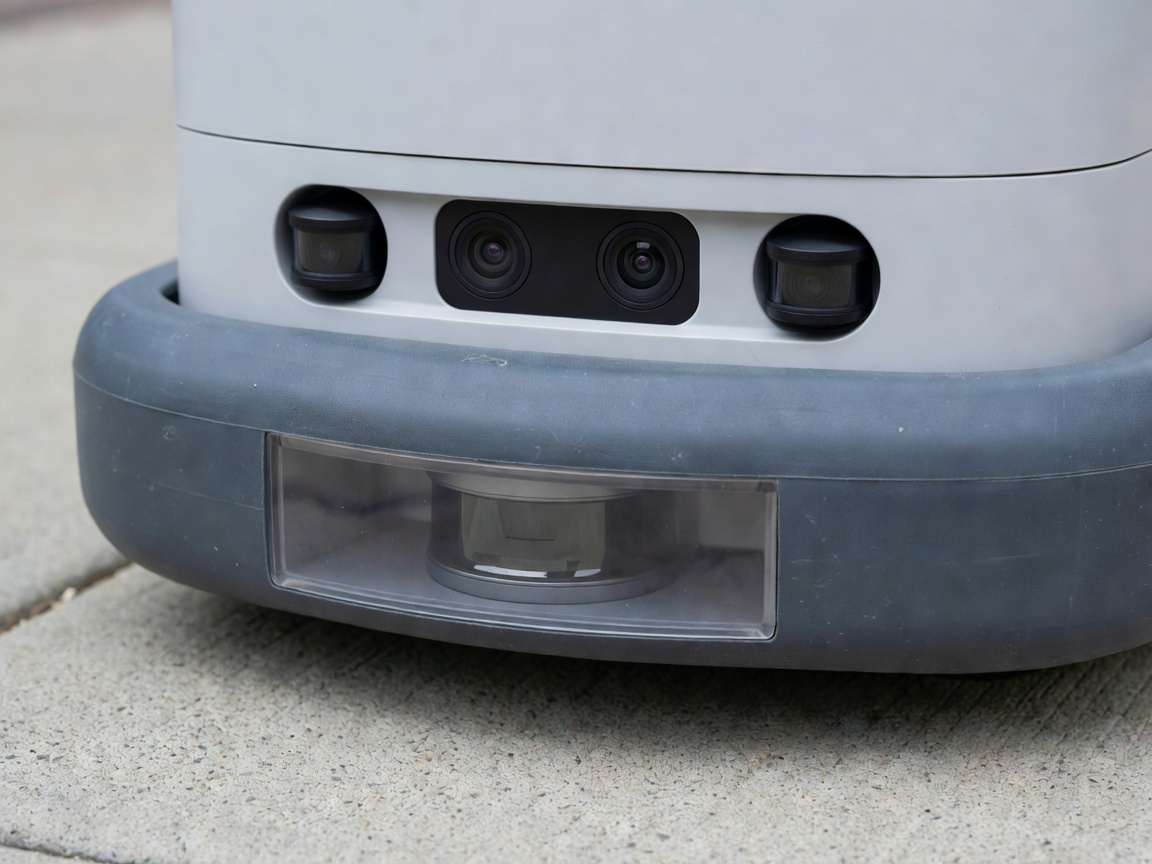
| Platform példa | Üzemi zóna | Maximális terhelés | Végsebesség | Felfüggesztés / hajtási elrendezés | Állapot (2026) |
|---|---|---|---|---|---|
| Starship Gen 3 | Járda / campus | 10 kg | 6 km/h | 6 kerekes, csuklós rocker-bogie | Kereskedelmi flotta |
| Serve Robotics Gen 3 | Városi járda | 23 kg | 11 km/h | 4 kerekes csúszó/differenciálmű + aktív lidar | Kereskedelmi flotta |
| Clevon CLEVON 1 | Alacsony sebességű városi út | 150 kg | 45 km/h | 4 kerekes autóipari alváz, moduláris rekeszek | Regionális pilóták |
| Lépcsőmászó kétlábú/kerekes hibridek | Lakásépületi lépcsők | 15 kg | 5 km/h | Kerekes-lábas aktív térdhajtóművek (pl. Ascento / Swiss-Mile) | Ipari bemutató |
Váztechnika: 10 000 járdaszegély-leesés túlélése
A járdák az emberi gyalogosnak ártalmatlannak tűnnek, de egy 200 mm-es kerék számára egy 50 mm-rel felfagyott térkő a kerékátmérő negyedének megfelelő függőleges falat jelent. A korai, négykerekű merev kocsik a telepítést követő hónapokon belül repedezett forrasztási kötésekkel és összezavarodott inerciális érzékelőkkel küszködtek. A Starship bolygójáró rover geometriáját kölcsönözte, pontosabban egy passzív hatkerekes billenő-bogie kapcsolórendszert, amely lehetővé teszi, hogy az első kerékpár akár 18 cm magas szegélyeken is felemelkedjen, miközben a középső és hátsó kerekek megtartják a tapadó érintkezést.
Az akkumulátor-kémia is csendben átállt a magas kobalttartalmú NMC cellákról a lítium-vas-foszfát (LiFePO4) felé. Mivel a járdarobotok lassan közlekednek, és szigetelt hőtartó rakterekben szállítanak, az akkumulátor további három kilogrammos tömege alig befolyásolja a hatótávolságot. Ezzel szemben a LiFePO4 több mint 3000 töltési ciklust biztosít, és jobb hőfutás-ellenállást nyújt a szabadtéri, induktív töltés során a Milton Keynes-i téli vagy a Phoenix-i nyári körülmények között.
„Az emberi futár kiiktatása a kiszállításonkénti költséget közel nullára csökkenti.”
Az üzleti tervek a £0.04-os áramdíjat közvetlenül a alkalmi munkás díjával hasonlítják össze.
A távirányítás, a helyszíni mentés és a kereskedői rakodás dominálja az egységköltséget.
A jövedelmezőség az ember–robot felügyeleti arányon múlik (1:3-ról 1:25+ felé lépve), a vandalizmus utáni helyreállító furgonokon, a mobil, több SIM-kártyás adatkapcsolaton, valamint az éttermi személyzeten, akik kint sétálnak, hogy a zárt rekeszekbe pakoljanak.
Közterületi szabályozás és akadálymentességi súrlódások
A közterületi gyalogutak szűkös városi infrastruktúrát jelentenek. Torontótól Pittsburghig fogyatékosság-érdekvédelmi csoportok és önkormányzati közlekedési osztályok vizsgálták, hogy az álló vagy sorban álló robotok hogyan hatnak a kerekesszékes felhasználókra és a fehér botot használó, látássérült gyalogosokra. Ennek következtében az ISO 4448 szabvány (Intelligens közlekedési rendszerek – Közterületi mozgó robotok) formális protokollokat határoz meg a járdai illemszabályokra, a hallható akusztikus jelzőkre, a szegélyrámpánál történő sorban állási elsőbbségre, valamint a kétoldalú önkormányzati API-kra vonatkozóan, amelyek megakadályozzák, hogy tíz versengő kocsi csoportosuljon egy népszerű tésztázó előtt.
Beltéri robotos szállítás: kórházak és szállodák
Az esőtől és a szegélyleejtőktől távol a beltéri autonóm mobil robotok (AMR-ek), mint a Relay Robotics, az Aethon TUG és a Keenon kocsik, a személyes méretű szállítás legcsendesebb sikertörténetét képviselik. Az Otis és Schindler liftvezérlőkkel közvetlenül, Wi-Fi-n vagy helyi ultraszélessávú átjátszókon keresztül integrálva a kórházi gyógyszertári robotok napi 24 órában szállítanak vérmintákat és ágyneműt, GNSS-függőség nélkül és kiszámítható vinil padlózaton.