Dwie rozbieżne architektury: chodnik kontra jezdnia
Autonomiczny lokalny transport towarowy rozdzielił się na dwie odrębne klasy mechaniczne, zależne od limitów energii kinetycznej. Osobiste urządzenia dostawcze (PDD), na przykład Starship Technologies, Serve Robotics, Kiwibot i Cartken, poruszają się po chodnikach z prędkością 5 do 7 km/h, przy masie brutto poniżej 55 kg. Przy tempie spaceru drogi hamowania awaryjnego wynoszą mniej niż czterdzieści centymetrów.
Z kolei kompaktowe kapsuły drogowe, takie jak R3 firmy Nuro i X3 firmy Neolix z Chin, poruszają się po pasach rowerowych lub miejskich ulicach z prędkością 40 km/h. Wjazd w ruch zwiększa ładowność z trzech toreb zakupów do 190 kg, ale wymaga poduszek powietrznych klasy motoryzacyjnej lub zewnętrznych stref zgniotu chroniących pieszych, nadmiarowego hamulca hydraulicznego oraz wielosensorowego lidaru dalekiego zasięgu 360 stopni.
| Przykład platformy | Strefa działania | Maks. ładowność | Prędkość maks. | Zawieszenie / układ napędowy | Status (2026) |
|---|---|---|---|---|---|
| Starship Gen 3 | Chodnik / kampus | 10 kg | 6 km/h | 6-kołowe przegubowe rocker-bogie | Flota komercyjna |
| Serve Robotics Gen 3 | Miejski chodnik | 23 kg | 11 km/h | 4-kołowy skid/dyferencjał + aktywny lidar | Flota komercyjna |
| Clevon CLEVON 1 | Miejska droga o niskiej prędkości | 150 kg | 45 km/h | 4-kołowe podwozie samochodowe, modułowe skrytki | Piloty regionalne |
| Hybrydy dwunożno-kołowe pokonujące schody | Schody w budynkach mieszkalnych | 15 kg | 5 km/h | Aktywne siłowniki kolan w układzie kołowo-nożnym (np. Ascento / Swiss-Mile) | Demo przemysłowe |
Mechanika podwozia: wytrzymałość na 10,000 zjazdów z krawężnika
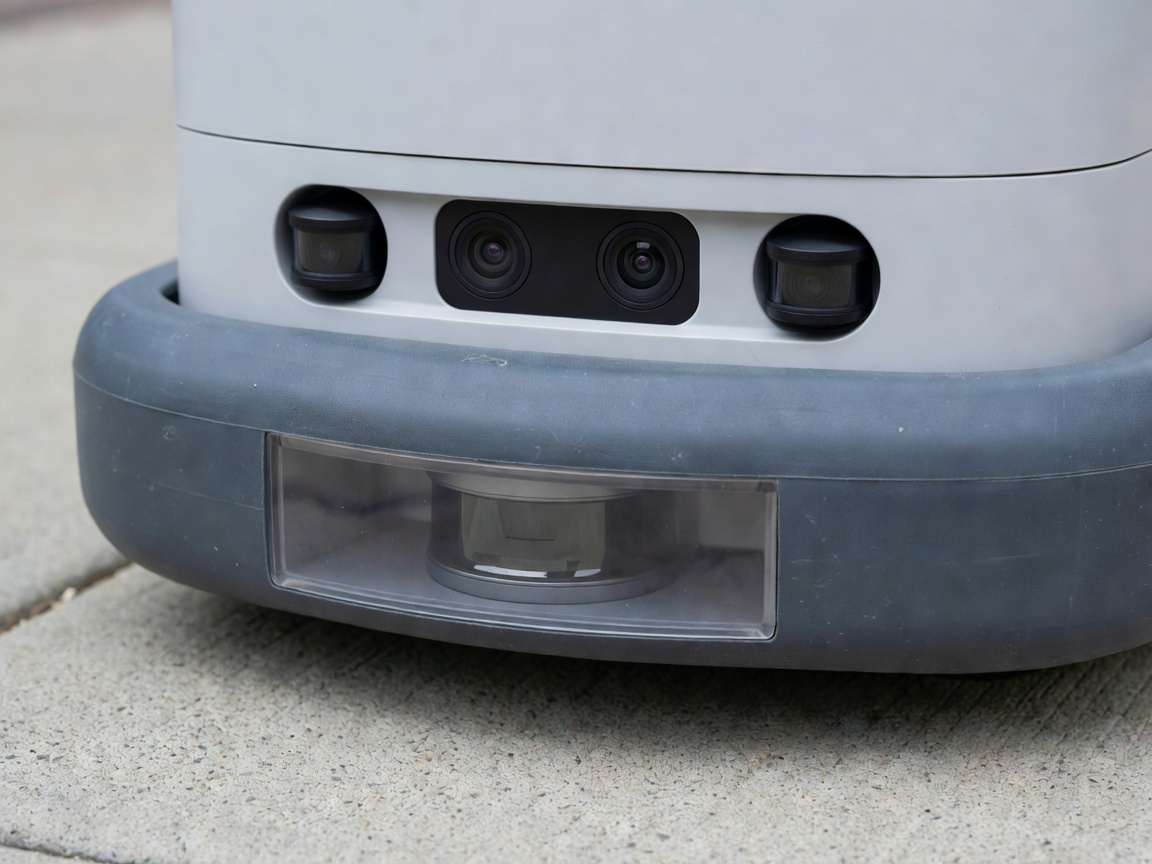
Chodniki wydają się łagodne dla pieszych, ale dla koła o średnicy 200 mm płyta chodnikowa wypchnięta mrozem o wysokości 50 mm stanowi pionową ścianę o wysokości równej ćwiartce średnicy koła. Wczesne czterokołowe sztywne wózki już po kilku miesiącach eksploatacji miały pęknięte lutowania i zakłócone czujniki bezwładnościowe. Starship zapożyczył geometrię łazików planetarnych, a dokładnie pasywny układ rocker-bogie z sześcioma kołami, dzięki czemu przednia para kół może podciągać się na krawężniki o wysokości do 18 cm, podczas gdy środkowe i tylne koła utrzymują kontakt trakcyjny.
Chemia baterii również po cichu się zmieniła: od ogniw NMC o wysokiej zawartości kobaltu w stronę fosforanu litowo-żelazowego (LiFePO4). Ponieważ roboty chodnikowe poruszają się powoli i przewożą izolowane pojemniki termiczne, dodatkowe trzy kilogramy masy baterii prawie nie wpływają na zasięg, podczas gdy LiFePO4 zapewnia ponad 3,000 cykli ładowania i lepszą odporność na termiczną ucieczkę podczas indukcyjnego ładowania na zewnątrz, zimą w Milton Keynes lub latem w Phoenix.
„Usunięcie kuriera-człowieka sprawia, że koszt pojedynczej dostawy spada niemal do zera.”
W prezentacjach dla inwestorów koszt energii elektrycznej wynoszący £0.04 zestawia się bezpośrednio z opłatą dla pracownika na zlecenie.
Zdalne sterowanie, akcje ratunkowe w terenie i załadunek u kupców dominują w koszcie jednostkowym.
Rentowność zależy od stosunku nadzoru ludzkiego do robotów (przejście z 1:3 w stronę 1:25+), vanów do odzyskiwania robotów po aktach wandalizmu, łączenia danych z wielu kart SIM oraz pracowników restauracji wychodzących na zewnątrz, by załadować zamknięte schowki.
Zarządzanie krawężnikami a tarcia związane z dostępnością
Publiczne chodniki to rzadka infrastruktura miejska. Grupy rzeczników osób niepełnosprawnych i miejskie działy transportu w miastach od Toronto po Pittsburgh dokładnie przyjrzały się temu, jak stojące lub ustawiające się w kolejce roboty wchodzą w interakcje z użytkownikami wózków inwalidzkich i pieszymi z dysfunkcją wzroku, posługującymi się białą laską. W konsekwencji norma ISO 4448 (Inteligentne systemy transportowe — mobilne roboty na terenach publicznych) ustanawia formalne protokoły dotyczące zachowania na chodnikach, dźwiękowe sygnalizatory akustyczne, pierwszeństwo w kolejkowaniu przy podjazdach dla wózków oraz dwustronne miejskie interfejsy API, które zapobiegają temu, by dziesięć konkurencyjnych wózków gromadziło się przed jednym popularnym barem z makaronem.
Robotyczny transport wewnątrz budynków: szpitale i hotele
Z dala od deszczu i podjazdów autonomiczne roboty mobilne (AMR), takie jak Relay Robotics, Aethon TUG czy wózki Keenon, stanowią najcichszą historię sukcesu w transporcie na skalę osobistą. Dzięki integracji przez Wi-Fi lub lokalne przekaźniki ultraszerokopasmowe bezpośrednio ze sterownikami wind Otis i Schindler roboty apteczne w szpitalach przewożą próbki krwi i pościel 24 godziny na dobę, bez zależności od GNSS i na przewidywalnych winylowych podłogach.