Co się dzieje, gdy koło zaczyna myśleć?
Transport na krótkich dystansach przechodzi od mechanicznych połączeń do obręczy sterowanych oprogramowaniem, kurierów chodnikowych i mikropodwozi z fuzją czujników. Oddzielamy sprzęt sprawdzony w terenie od teatrzyku z targów branżowych.
SPRAWDŹ, CO NAPRAWDĘ SIĘ PORUSZAJuż jeździ, wciąż się rozwija
W debacie publicznej rutynowo myli się uniwersyteckie floty na kampusach, które przejechały miliony kilometrów po chodnikach, z niedziałającymi wizualizacjami CAD. Ocena mobilności na krótkich dystansach wymaga audytu gęstości energii, legalności poruszania się po chodnikach i wskaźników zdalnego sterowania.
| Podsystem / platforma | Poziom gotowości | Wzorzec z rzeczywistości | Główne wąskie gardło |
|---|---|---|---|
| Sześciokołowe kurierskie roboty chodnikowe | Wdrożone | Starship Technologies (ponad 6 mln komercyjnych dostaw, Milton Keynes i kampusy w USA) | Zdalna interwencja operatora na złożonych, nieuregulowanych przejściach przez jezdnię |
| Inteligentne koła do rowerów elektrycznych | Wdrożone | Napędy modułowych piast Superpedestrian Copenhagen Wheel i Swytch | Nieresorowana masa obrotowa na nierównym asfalcie oraz termiczne ograniczanie mocy na stromych podjazdach |
| Niezależne moduły narożne przy każdym z czterech kół | Pilotaż w terenie | Prototypy testowe REE Automotive P7-C i Hyundai Mobis e-Corner | Certyfikacja redundancji układu drive-by-wire wg ISO 26262 ASIL-D |
| Samobalansujące osobiste kapsuły | Demonstrator | Segway S-Pod i fotele z przesuwem masy Honda UNI-ONE | Niejasna klasyfikacja pasa dla pieszych poza lotniskami i prywatnymi halami |
Problem ostatniego metra
Przewożenie dwukilogramowej torby zakupów w dwutonowym vanie spalinowym marnuje ponad dziewięćdziesiąt osiem procent energii trakcyjnej na sam pojazd. Wózki dostawcze na chodnik odwracają ten stosunek mas: pracują poniżej 45 kilogramów bez ładunku, z prędkością pieszego 6 km/h.
Ostatnie dziesięć metrów — wjazd na mokry krawężnik z płytkami ostrzegawczymi, omijanie zaparkowanych rowerów i sygnalizowanie zamiaru psom i małym dzieciom — wymaga jednak kinematyki wózka z wahaczem i tanich systemów widzenia stereo, a nie samochodowego lidaru klasy autostradowej.
Sprawdź kurierskie roboty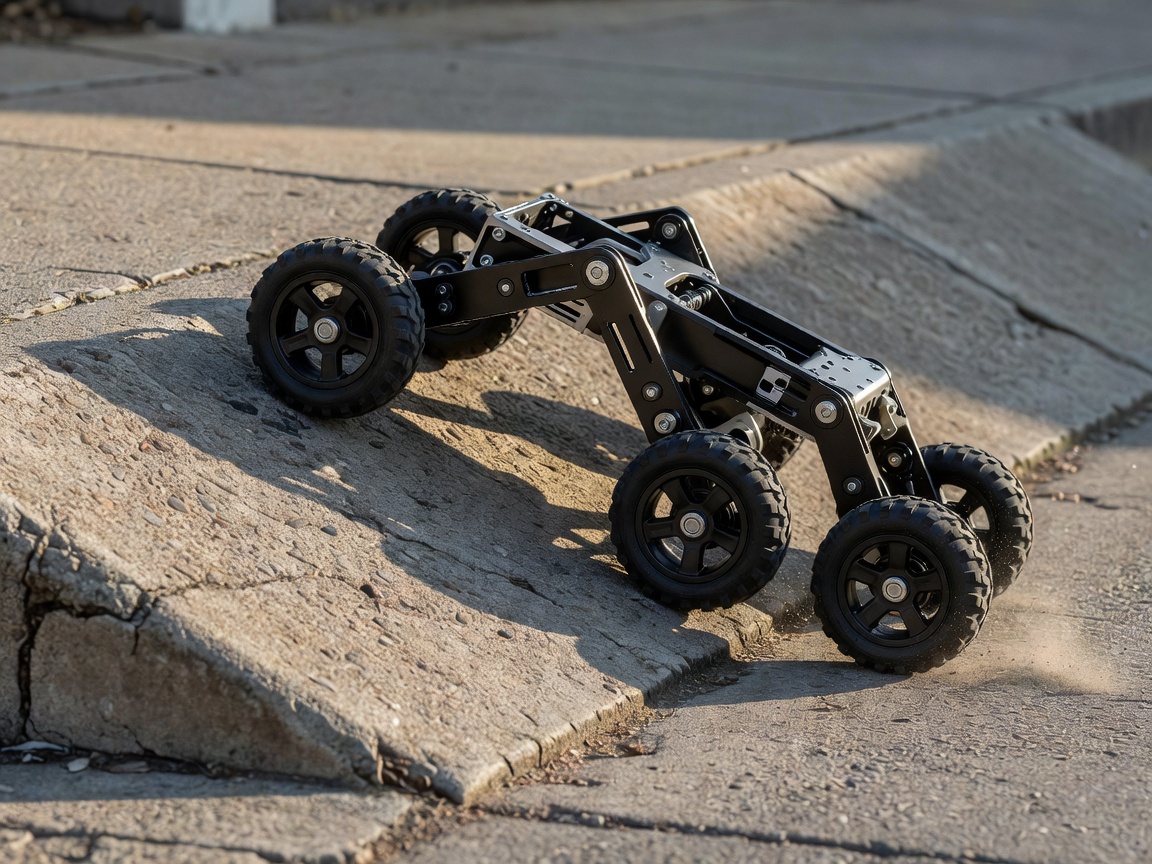
Jak maszyny znajdują drogę
Maszyny poruszające się po chodnikach i ścieżkach rowerowych nie mogą polegać na mapach pasów HD malowanych na autostradach, dokładnych co do centymetra. Drzewa gubią liście, krzesła kawiarniane przesuwają się co godzinę, a miejskie wąwozy zakłócają dwuczęstotliwościowe sygnały GNSS.
-
Odometria wizualno-inercyjna (VIO) + enkodery kół
Połączenie kamer z migawką globalną o wysokiej liczbie klatek z 6-osiowymi czujnikami MEMS IMU i impulsami z kół z czujnikami Halla ogranicza dryf podczas zaników GPS pod gęstymi wiaduktami.
-
Obudowy lidarów błyskowych półprzewodnikowych
Rezygnacja z wirujących luster ogranicza awarie czujników przy drganiach na kocich łbach. Urządzenia takie jak Ouster OS0 i Livox Mid-360 zapewniają szerokie pole widzenia pionowego, pozwalające wykryć niskie kamienie krawężnika.
-
Planery trajektorii uwzględniające obecność ludzi
Modele przewidywania ruchu pieszych oparte na transformatorach szacują wektory chodu ludzi, dzięki czemu wózki ustępują z wyprzedzeniem, zamiast zatrzymywać się w połowie chodnika, co zmniejsza frustrację przechodniów.
Inteligencja na obwodzie
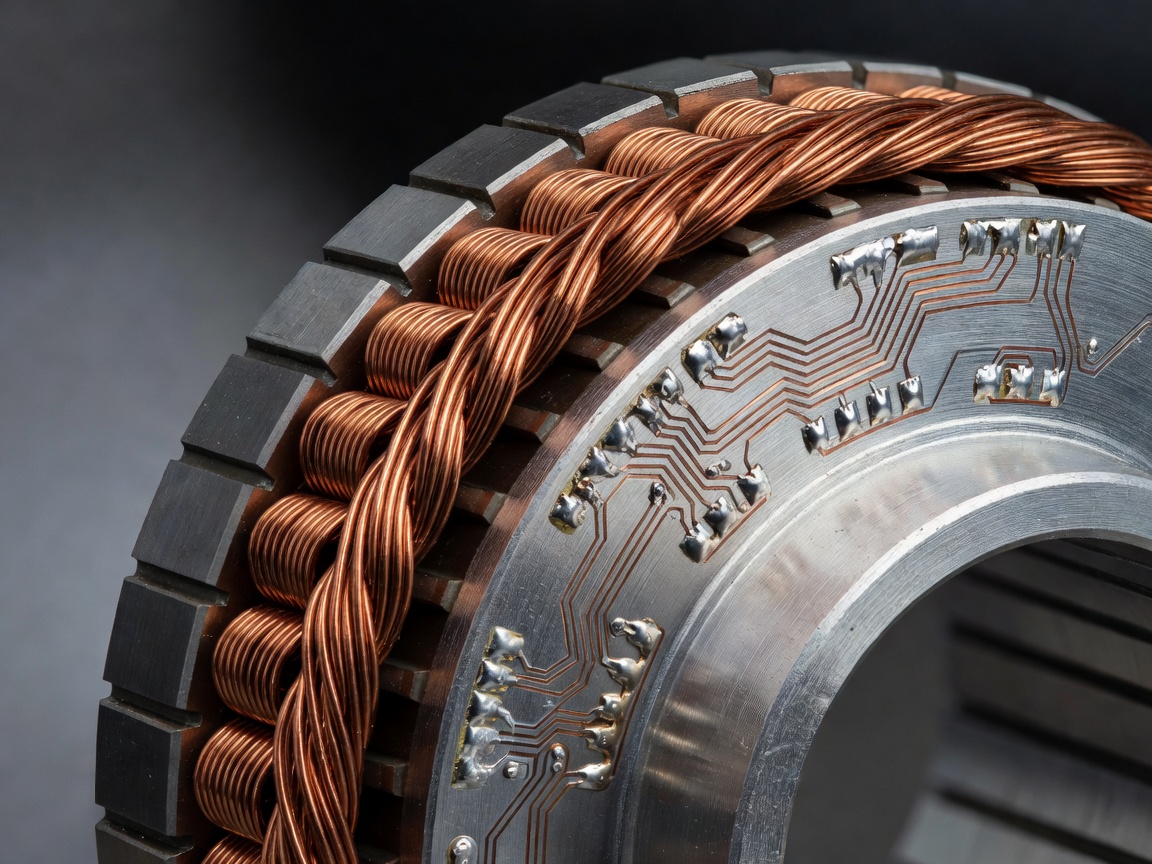
Tradycyjne pojazdy wytwarzają moment centralnie i tracą sprawność w przekładniach, mechanizmach różnicowych i przegubach homokinetycznych. Inteligentne moduły piast łączą silnik, falownik, hamulec odzyskowy i pomiar sił bezpośrednio w obwodzie koła.
Od bezpowietrznych szprych kompozytowych Michelin Uptis po wszechkierunkowe rolki Mecanum w holownikach logistycznych szpitali koło przechodzi od biernej gumy do siłownika w pętli zamkniętej.
Sprawdź sprzęt piastyPoza halą prototypów
Każdego stycznia pojawiają się eleganckie koncepcje mikrokapsuł obiecujących bezwysiłkowe dojazdy od drzwi do stacji. Nasze obserwatorium śledzi, które architektury przetrwają deszcz, przepisy dotyczące zderzeń i ekonomię jednostkową.
„Autonomiczne osobiste kapsuły zastąpią w ciągu trzech lat zarówno rowery, jak i małe samochody.”
Filmy koncepcyjne pokazują jednoosobowe pojazdy z przeszklonym dachem, które płynnie przemieszczają się z salonów na arterie o prędkości 40 km/h, bez kasków i pasów bezpieczeństwa.
Energia kinetyczna determinuje masę konstrukcji.
Powyżej 25 km/h europejskie przepisy dla czterokołowców L6e/L7e oraz amerykańskie FMVSS wymagają struktur pochłaniających energię zgniotu, wycieraczek, norm szyb i oświetlenia. Lekkie kapsuły zamieniają się wtedy z powrotem w mikrosamochody, jak Citroën Ami czy Microlino, podczas gdy wolniejsze urządzenia pozostają ograniczone do kontrolowanych placów szpitalnych, lotniskowych i uniwersyteckich.
Twierdzenia warte kwestionowania
Krótkie odpowiedzi na powtarzające się twierdzenia techniczne dotyczące autonomicznych wózków, wymiany baterii i poziomów autonomii AI.
Czy chodnikowe roboty dostawcze są naprawdę w 100% autonomiczne?
Żadna komercyjna flota nie działa bez nadzoru człowieka. Wiodący operatorzy, tacy jak Starship Technologies i Serve Robotics, opisują autonomię chodnikową na „Poziomie 4”, w której pokładowe obliczenia obsługują 95%–99% rutynowego planowania trasy, a zdalni specjaliści przez zabezpieczone łącza LTE/5G weryfikują niejednoznaczne przejścia przez jezdnię lub objazdy budowlane.
Dlaczego opony bezdętkowe i z pamięcią kształtu nie zastąpiły pneumatycznych opon rowerowych i hulajnogowych?
Dętki pneumatyczne działają jak praktycznie bezstratne sprężyny o niskim oporze toczenia. Stałe elastomery i kompozytowe szprychy rozpraszają więcej ciepła histerezy i przenoszą ostrzejsze wstrząsy wysokiej częstotliwości na łożyska kół, chyba że zostaną zaprojektowane z ciężkimi, kosztownymi pasmami ścinania.
Czy hamowanie odzyskowe w inteligentnych kołach może doładować pojazd osobisty podczas płaskich dojazdów?
Rekuperacja odzyskuje około 8%–18% energii przejazdu w miejskiej jeździe ze zatrzymywaniem się i podjazdami, ponieważ opór aerodynamiczny i opór toczenia pochłaniają większość energii w sposób nieodwracalny. Jej największą korzyścią operacyjną w robotycznych wózkach jest wyeliminowanie pyłu z klocków hamulcowych i konserwacji linek mechanicznych.