Hva skjer når hjulet begynner å tenke?
Transport på korte turer går fra mekaniske koblinger til programvarestyrte felger, fortausbud og sensorsammensatte mikrochassis. Vi skiller maskinvare som er testet i felt fra scenografi på messer.
UTFORSK HVA SOM FAKTISK BEVEGER SEGAllerede i drift, fortsatt under utvikling
Den offentlige debatten blander ofte sammen universitetscampusflåter som har kjørt millioner av kilometer på fortau med ikke-fungerende CAD-modeller. Evaluering av mobilitet på korte avstander krever kontroll av energitetthet, fortauslovlighet og forholdstall for fjernstyring.
| Delsystem / plattform | Beredskapsnivå | Referanse fra virkeligheten | Hovedflaskehals |
|---|---|---|---|
| Fortauskurérer med seks hjul | Utplassert | Starship Technologies (over 6 mill. kommersielle leveranser, Milton Keynes og campuser i USA) | Fjernoperatørs inngripen ved komplekse, ukontrollerte veikryss |
| Ettermonterbare smarte hjul for el-sykler | Utplassert | Superpedestrian Copenhagen Wheel og Swytch modulære navdrev | Ufjæret rotasjonsmasse på ujevn asfalt og termisk strupning i bratte stigninger |
| Fire uavhengige hjulmoduler | Feltpilot | REE Automotive P7-C og Hyundai Mobis e-Corner testkjøretøyer | Sertifisering av drive-by-wire-redundans etter ISO 26262 ASIL-D |
| Selvbalanserende personlige kapsler | Demonstrator | Segway S-Pod og Honda UNI-ONE sittende vektforskyvningsstoler | Uklar klassifisering for gangfelt utenfor flyplasser og private haller |
Problemet med siste meter
Å flytte en 2 kg dagligvarepose i en 2 tonns forbrenningsmotorvan sløser over 98 prosent av trekkraften på selve kjøretøyet. Fortauslevering-vogner snur massforholdet og opererer under 45 kg ubelastet med fotgjengerfart på 6 km/t.
Likevel krever de siste ti meterne – å klatre opp en våt taktil fortauskant, unngå låste sykler og signalisere hensikt til hunder og småbarn – bogi-kinematikk og billig stereosyn i stedet for lidar i bilklasse for motorvei.
Undersøk robotkurérer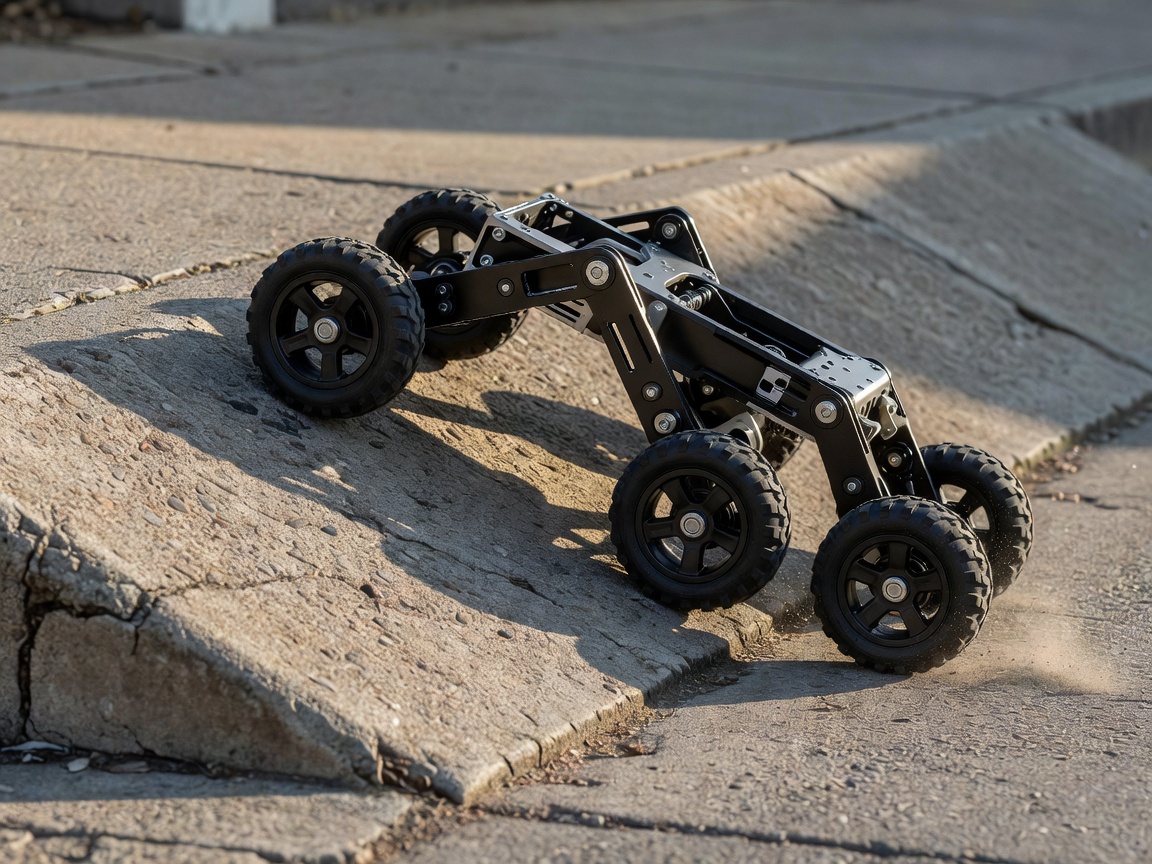
Hvordan maskiner finner veien
Maskiner på fortau og sykkelfelt kan ikke stole på HD-kart over kjørefelt med centimeternøyaktighet, slik de er malt på motorveier. Trær feller blader, kafestoler flytter seg hver time, og urbane canyoner forstyrrer tofrekvente GNSS-signaler.
-
Visuell-inertial odometri (VIO) + hjulenkodere
Kombinasjonen av høyhastighets global-shutter-kameraer, 6-akse MEMS-IMU-er og Hall-effekt-hjulpulser begrenser driften under GPS-bortfall under tette overganger.
-
Faststoff flash-lidar-hus
Når roterende speil fjernes, reduseres sensorfeil under vibrasjoner fra brostein. Enheter som Ouster OS0 og Livox Mid-360 gir bred vertikal synsvinkel, slik at lave kantsteiner oppdages.
-
Sosialt bevisste baneplanleggere
Transformerbaserte modeller for fotgjengerprediksjon estimerer menneskelige gangvektorer, slik at vognene viker tidlig i stedet for å stoppe midt på fortauet – noe som reduserer irritasjonen hos forbipasserende.
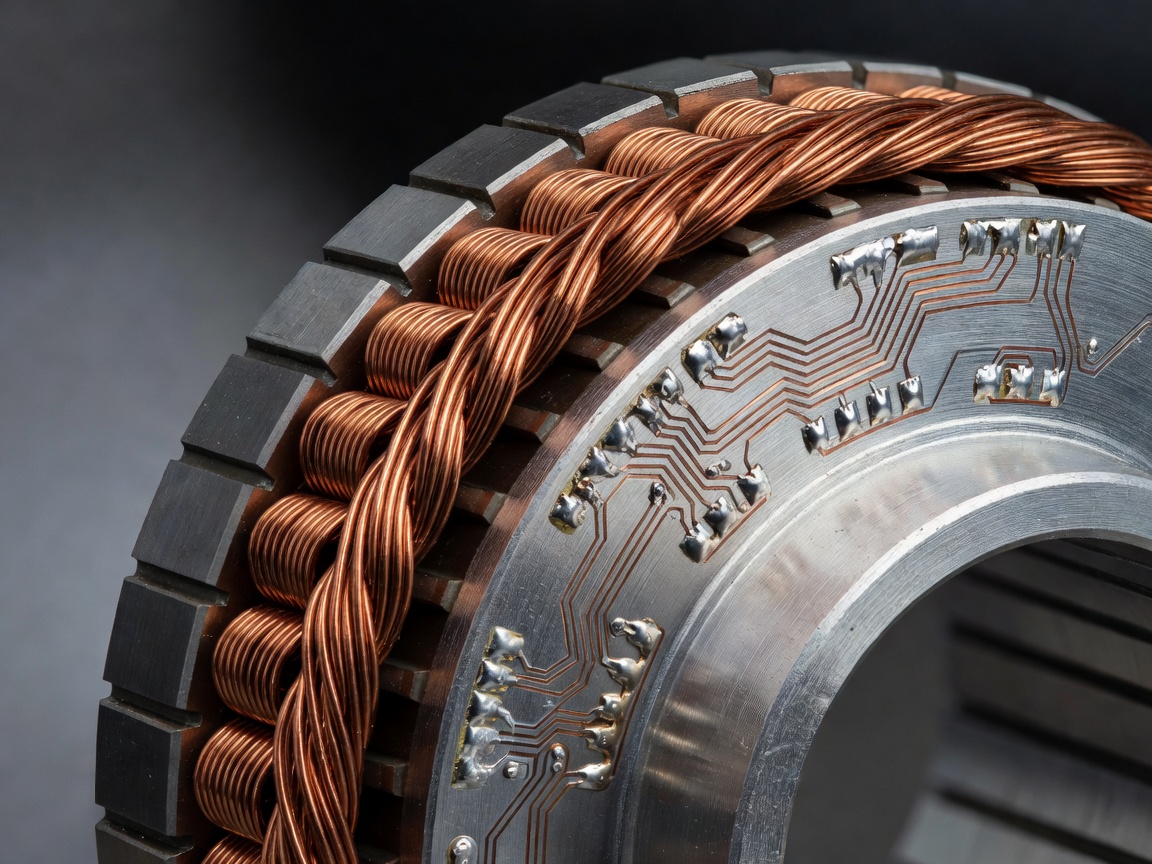
Intelligens i felgen
Tradisjonelle kjøretøy genererer dreiemoment sentralt og mister effektivitet gjennom gir, differensialer og CV-ledd. Intelligente navmoduler samler motor, omformer, regenerativ bremse og tøyningsmåling rett inn i hjulets omkrets.
Fra Michelins luftfrie Uptis-kompositteiker til omnidireksjonelle Mecanum-ruller i sykehuslogistikk-traktorer går hjulet fra passiv gummi til en lukket sløyfe-aktuator.
Undersøk navmaskinvareUtenfor prototypeverkstedet
Hvert år i januar kommer elegante mikrokapselkonsepter som lover sømløs pendling fra dør til stasjon. Vårt observatorium følger med på hvilke arkitekturer som tåler regn, kollisjonskrav og enhetsøkonomi.
«Autonome personlige kapsler vil erstatte både sykler og små biler innen tre år.»
Konseptvideoene viser enseters kjøretøy med glasstak som glir sømløst fra stuene og ut på hovedveier med 40 km/t, uten hjelm eller bilbelte.
Kinetisk energi bestemmer strukturell masse.
Over 25 km/t krever europeiske L6e/L7e-regler for kvadrisykler og amerikanske FMVSS-regler krasjsoner, viskere, glasskrav og belysning. Dermed blir lette kapsler til små biler, som Citroën Ami eller Microlino, mens tregere enheter fortsatt er begrenset til kontrollerte plasser på sykehus, flyplasser og universiteter.
Påstander verdt å stille spørsmål ved
Raske svar på gjentatte tekniske påstander om autonome vogner, batteribytte og nivåer for AI-autonomi.
Er robotbud på fortau virkelig 100 % autonome?
Ingen kommersiell flåte opererer uten menneskelig tilsyn. Ledende operatører som Starship Technologies og Serve Robotics beskriver fortausautonomi på «nivå 4», der ombordcomputeren håndterer 95–99 % av den rutinemessige rutenavigasjonen, mens menneskelige spesialister på fjernsiden via sikre LTE/5G-forbindelser verifiserer uklare veikryss eller anleggsomveier.
Hvorfor har ikke luftfrie dekk og formminnedekk erstattet luftfylte dekk på sykler og sparkesykler?
Luftkamre fungerer nesten som tapsfrie fjærer med lav rullemotstand. Faste elastomerer og kompositteiker sprer mer hysteresevarme og overfører skarpere høyfrekvente støt til hjullagrene, med mindre de konstrueres med tunge og kostbare skjærbånd.
Kan regenerativ bremsing i smarte hjul lade et personlig kjøretøy på flate arbeidsreiser?
Regenerering gjenvinner omtrent 8 % til 18 % av turens energi i stopp-og-start-kjøring i bakkete byområder, fordi luftmotstand og rullemotstand bruker det meste av energien uten mulighet for gjenvinning. Den største driftsfordelen for robotvogner er at støv fra bremseklosser og vedlikehold av mekaniske kabler faller bort.