Å samle drivlinjen i felgen
MIT sitt Senseable City Lab gjorde det moderne selvstendige "smarthjulet"-konseptet kjent i 2009 med Copenhagen Wheel: et skinnende navskall med en borstløs DC-motor, et litiumbatteri i en ring, momentsensor og trådløs kontroller, som gjorde en vanlig stålsykkel om til en pedalassistert hybrid på ti minutter.
Femten år senere har denne arkitektoniske tankegangen forgrenet seg til lette og mellomstore mobilitetsløsninger. Aksialfluks- og ytre-rotor radialfluksmotorer fra spesialister som Elaphe, Protean Electric og Grin Technologies eliminerer kjeder, reimer og konisk tannhjul. Fordi elektromagnetisk kraft virker på en stor radius nær felgen, gir direktedrevne navmotorer øyeblikkelig momentstyring på millisekundnivå, slik at en firehjulet plattform kan korrigere sluring ti ganger raskere enn mekaniske låsebremser (ABS).
-
90-graders styring-med-ledning hjørnemoduler
Plattformer som Hyundai Mobis e-Corner og Schaefflers intelligente hjørnemoduler kombinerer drivkraft i hjulet med elektriske styreaktuatorer på 90 grader, og gir parallell krabbeparkering og svinger med null radius i trange lasteplasser i byen.
-
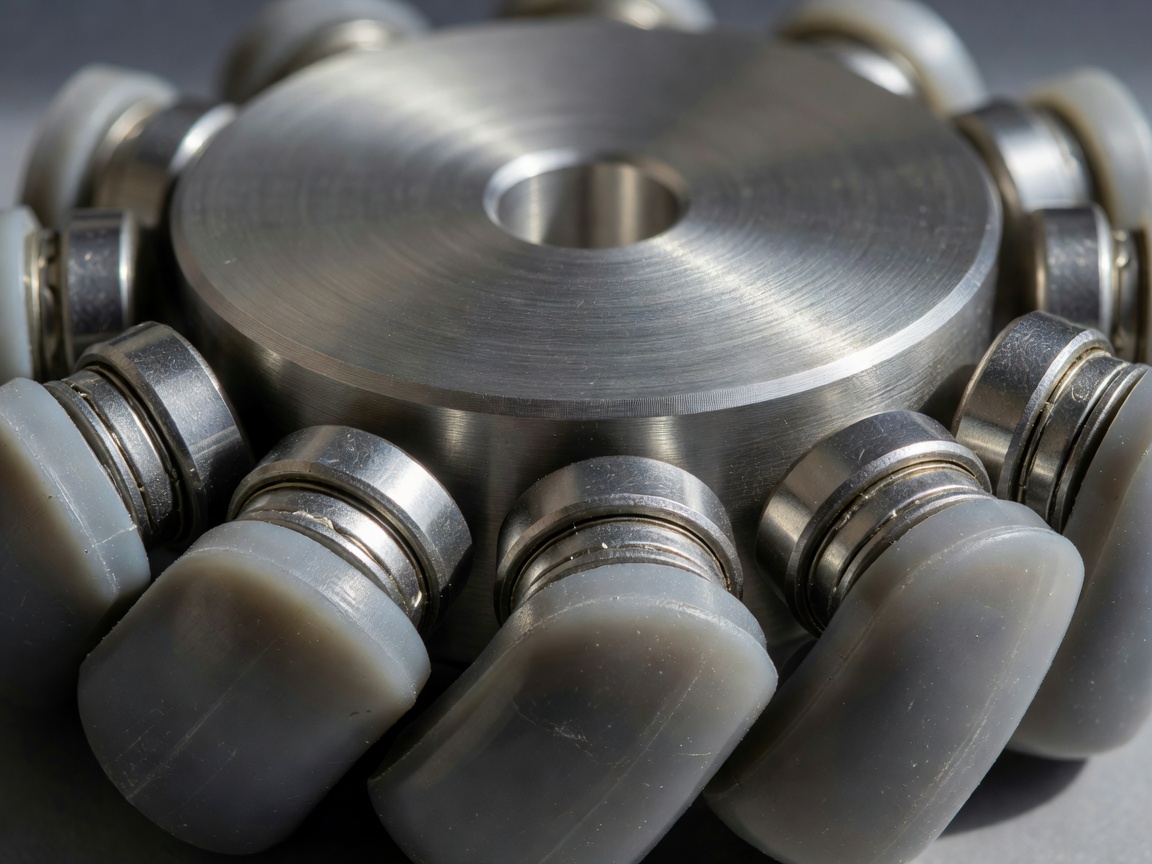
Holonomiske omni- og Mecanum-hjul
Brukt på WHILL-elektriske rullestoler og lagertraktorer: segmenterte passive ruller lar forhjulene svinge sideveis uten sving-slitasje i styrevinkelen, noe som kraftig reduserer svingradiusen i heiser.
-
Fjæring med løkkefjær i hjulet (Loopwheels)
Ved å erstatte stive metallekere med tre tangentielle karbonkompositt-C-fjærer absorberes kantstøt inne i selve navet. Dette er verdifullt på sammenleggbare pendlersykler og rullestoler der gaffelens slaglengde ikke får plass.
-
Dekk av formhukommelseslegering (NiTi-nett)
Tilpasset av The SMART Tire Company fra NASA Glenn Research Centers roverprototyper: superelastiske nikkel-titan-trådnett deformeres reversibelt opptil 8 % tøyning uten lufttrykk og er nå i ferd med å komme inn i piloter for premiumsykler.
Fysikkens pris: Ufjæret masse og støtbelastning fra hull i veien
Hvorfor pakker ikke hver personbil eller lastetrehjuling hele batteriet og omformeren inn i hjulet? Svaret er Newtons andre lov anvendt under fjæringen. Alt som er boltet inne i hjulet, som kobbervikling, neodymmagneter og silisiumkarbid-MOSFET-er, utsettes for rå veistøt før støtdemperne rekker å dempe det. Å treffe et skarpt hull i veien i 35 km/t utsetter elektronikken i navet for forbigående akselerasjoner over 50 g.
Tunge hjul motsetter seg også endringer i vertikal retning, noe som gjør at dekket et øyeblikk hopper av vaskebrettasfalt (og svekker grepet) og overfører dunkende ubehag inn i kupeen. Vellykkede smarthjul-konsepter håndterer denne avveiningen på to måter: enten ved å kjøre under 25 km/t, der det kinetiske støtet forblir moderat, som på elsparkesykler, lastesykler og leveringsvogner, eller ved å flytte batteriet ut av det roterende navet og over i den fjærende plattformen, og bruke lette aksialfluksstatorer tettet etter IP67/IP69K-standarden mot saltet vintersørpe.
"Kuleformede magnetisk svevende dekk vil la kjøretøy snurre 360 grader i motorveifart."
Virale konseptillustrasjoner som Goodyear Eagle-360 viser løse gummikuler som holdes under chassisskjermene utelukkende av magnetisk levitasjon.
Magnetisk fjæring med luftgap tåler ikke skjærkreftene ved nødbremsing.
Å opprettholde et elektromagnetisk luftgap som tåler en nødbremsing på 1 g eller et støt fra et hull i veien, krever enorm kontinuerlig spolestrøm og superkjøling, mens veigrus fanget mellom kule og magnethus virker som industrielt sandpapir.