Hvorfor autonomistakker for motorvei feiler på fortau
Biler i full størrelse kan trekke 800 watt med væskekjølt beregningskraft og ha takstativer som koster tusenvis av pund. En personlig mobilitetsstol eller en kurer for dagligvarer går på et batteri på 1000 wattimer; bruker datamaskinen 400 watt, forsvinner halvparten av rekkevidden før et hjul har snurret.
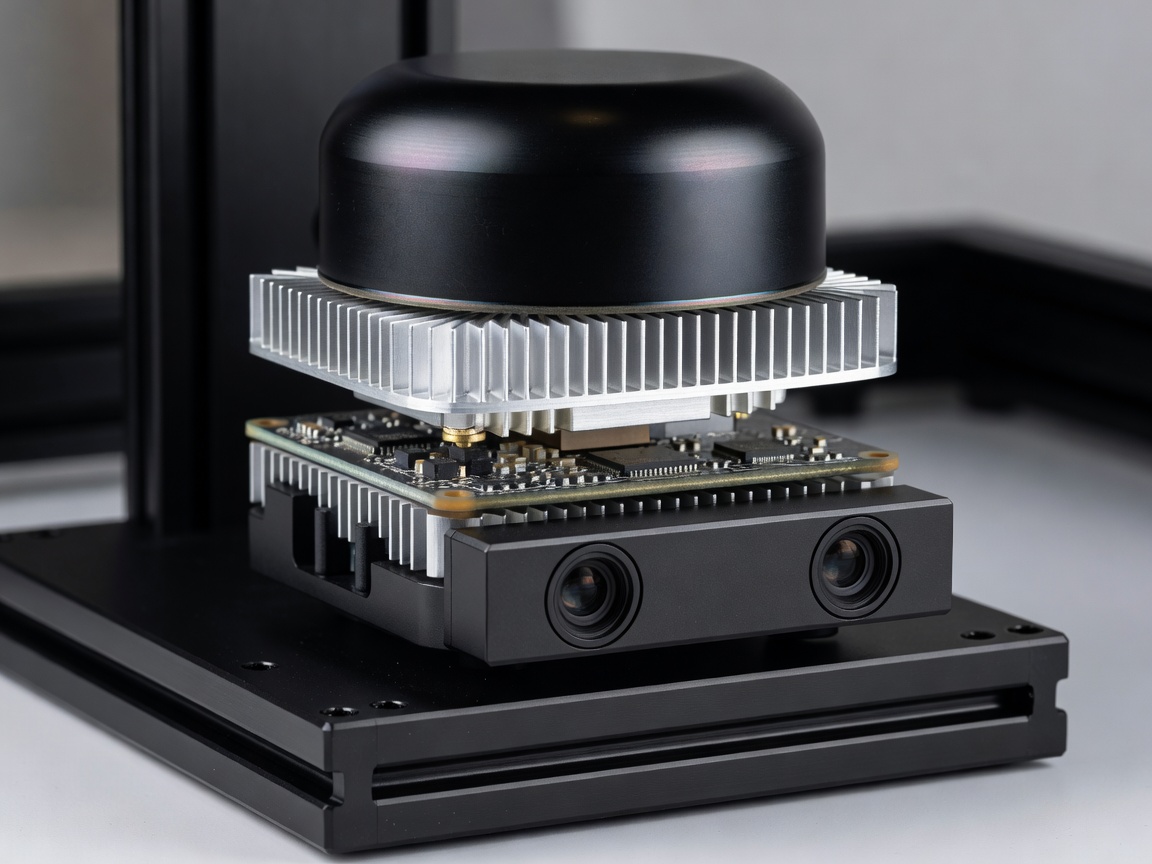
Kompakte maskiner bruker i stedet innebygde system-on-module-kort som NVIDIA Jetson Orin NX eller Qualcomm Robotics RB5, som kjører kvantiserte nevrale nettverk på 20 til 45 watt. Dessuten sitter kameraene bare 45 cm over bakken og ser oppover mot fotgjengeres knær, pytter som reflekterer neonskilt og overhengende hekker som ser solide ut for lidar, men som lett skyves til side, i motsetning til tynne stålstolper som aldri må treffes.
Lukket sløyfe-pipeline for autonomi i mikromobilitet (100 ms syklus)
Sensormodaliteter: Hva hvert øye faktisk ser
Debatter som setter «kun kamera» opp mot lidar, bommer på den tekniske virkeligheten for persontransport på kort avstand: feilmodusene må være ortogonale. Når lav vintersol skinner rett inn i CMOS-bildesensorer ved solnedgang, fortsetter aktiv 905 nm time-of-flight-lidar og 60–77 GHz millimeterbølgeradar å måle nøyaktig metrisk dybde.
- Stereo- og monokulært okkupasjonssyn: Utmerker seg i semantiske nyanser: å skille et rødt fotgjengerlyssignal fra et baklys, lese midlertidige veiarbeidsskilt og oppdage islag på vått underlag.
- Kompakt 3D-lidar: Ikke-repeterende skanning og faststoff-VCSEL-matriser gir millimeterpresis geometri for kantsteiner i mørke, uten å lyse opp fotgjengere med synlige frontlykter.
- Millimeterbølgeradar: Trenger gjennom tåke, damp som stiger fra undergrunnsristene og gjørmesøl på optiske kupler, samtidig som den gir øyeblikkelig radiell hastighet via Doppler-skift.
- Ultralyd og taktile støtfangere: Gir sikkerhet for den siste centimeteren mot gjennomsiktige glassfasader der både kameraer og infrarøde laserpulser kan gå rett igjennom.
Å løse «det frysende robot-problemet»
Tidlige akademiske roboter modellerte hvert gående menneske som en uforutsigbar, voksende sirkel av risiko. Plassert i en travel jernbanehall konkluderte planleggeren med at hver bane hadde en sannsynlighet for kollisjon over null, og stoppet på ubestemt tid. Robotikere kaller dette fenomenet det frysende robot-problemet.
Moderne ROS 2 Nav2-utvidelser og lærende kooperative planleggere ser på navigasjon som felles forhandling. Ved å svinge subtilt 15 grader mot kantsteinen femten meter på forhånd og justere farten jevnt, kommuniserer vognen tydelig hensikt til møtende gående og hunder uten å trenge stemmeutsendelse. Når tvetydigheten overstiger konfidensterskler, for eksempel en politibetjent som vinker trafikken utenom et sprukket vannrør, stanser systemet trygt ved fortauskanten og ber en fjernoperatør i flåten om bekreftelse på et veipunkt etter fem sekunder.