Was passiert, wenn das Rad anfängt zu denken?
Der Kurzstreckenverkehr verlagert sich von mechanischen Gestängen hin zu softwaregesteuerten Felgen, Gehwegkurieren und sensorfusionierten Mikrochassis. Wir trennen praxiserprobte Hardware von Messe-Show.
ERFAHREN, WAS SICH TATSÄCHLICH BEWEGTSchon unterwegs, noch in Entwicklung
In der öffentlichen Debatte werden Campusflotten von Universitäten, die Millionen Kilometer auf Gehwegen zurücklegen, regelmäßig mit nicht funktionsfähigen CAD-Renderings vermischt. Die Bewertung von Mobilität auf kurzen Distanzen erfordert die Prüfung von Energiedichte, Bordsteinrechtlichkeit und Teleoperationsquoten.
| Subsystem / Plattform | Bereitschaftsstufe | Praxis-Benchmark | Hauptengpass |
|---|---|---|---|
| Sechsrädrige Gehweg-Kuriere | Im Einsatz | Starship Technologies (6M+ kommerzielle Zustellungen, Milton Keynes und US-Campus) | Eingriffe von Fernbedienern an komplexen, ungeregelten Straßenübergängen |
| Nachrüstbare E-Bike-Smart-Wheels | Im Einsatz | Superpedestrian Copenhagen Wheel & modulare Nabenantriebe von Swytch | Ungefederte rotierende Masse auf rauem Asphalt und thermische Leistungsbegrenzung an steilen Steigungen |
| Vier unabhängig angetriebene Eckmodule | Feldpilot | REE Automotive P7-C & Hyundai Mobis e-Corner Testfahrzeuge | Zertifizierung der Drive-by-Wire-Redundanz nach ISO 26262 ASIL-D |
| Selbstbalancierende persönliche Pods | Demonstrator | Segway S-Pod & Honda UNI-ONE sitzende Gewichtsverlagerungsstühle | Unklare Einordnung als Fußgängerzone außerhalb von Flughäfen und privaten Hallen |
Das Problem der letzten Meter
Einen zwei Kilogramm schweren Einkaufsbeutel in einem zwei Tonnen schweren Verbrennungstransporter zu bewegen, verschwendet über neunzig Prozent der Antriebsenergie allein am Fahrzeug selbst. Gehweg-Lieferwagen kehren dieses Massenverhältnis um: Sie wiegen unbeladen unter 45 Kilogramm und fahren mit Fußgängertempo von 6 km/h.
Doch die letzten zehn Meter – das Erklimmen einer nassen taktilen Bordsteinabsenkung, das Ausweichen vor abgestellten Fahrrädern und das Signalisieren der Absicht gegenüber Hunden und Kleinkindern – erfordern Drehgestell-Kinematik und kostengünstige Stereo-Bildverarbeitung statt Autolidar in Autobahnqualität.
Robotikkuriere prüfen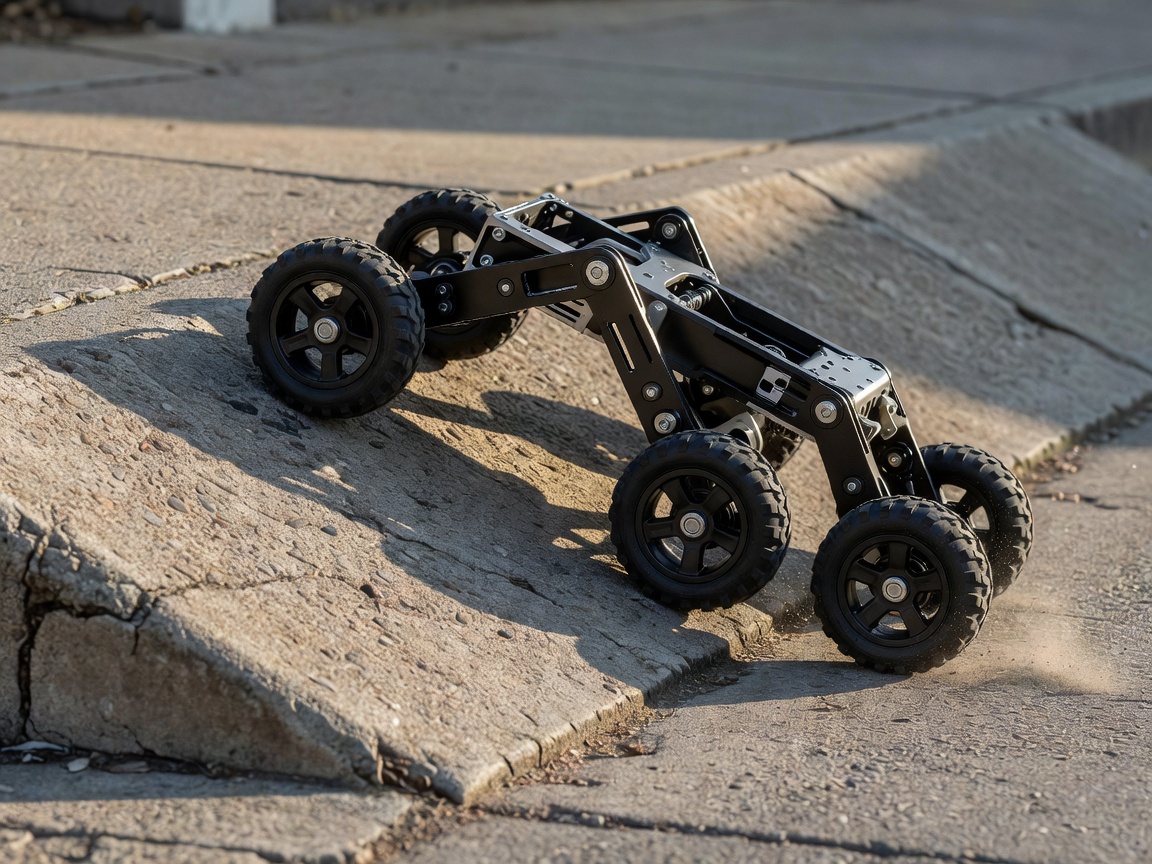
Wie Maschinen ihren Weg finden
Maschinen auf Gehwegen und Radwegen können sich nicht auf zentimetergenaue HD-Fahrspurkarten verlassen, wie sie auf Autobahnen aufgemalt werden. Bäume verlieren Laub, Café-Stühle wandern stündlich, und Häuserschluchten verwirren die Zweifrequenz-GNSS-Signale.
-
Visuell-inertiale Odometrie (VIO) + Radencoder
Die Kombination aus Global-Shutter-Kameras mit hoher Bildrate, 6-Achsen-MEMS-IMUs und Hall-Effekt-Radimpulsen begrenzt die Drift bei GPS-Ausfällen unter dichten Überführungen.
-
Festkörper-Flash-Lidar-Gehäuse
Der Verzicht auf rotierende Spiegel senkt Sensorausfälle durch Vibrationen auf Kopfsteinpflaster. Geräte wie Ouster OS0 und Livox Mid-360 bieten breite vertikale Sichtfelder, um niedrige Bordsteinkanten zu erkennen.
-
Sozial aufmerksame Trajektorienplaner
Transformer-basierte Modelle zur Fußgängervorhersage schätzen menschliche Gangvektoren, sodass Wagen früh ausweichen, statt mitten auf dem Gehweg stehen zu bleiben – das verringert den Ärger von Passanten.
Intelligenz an der Felge
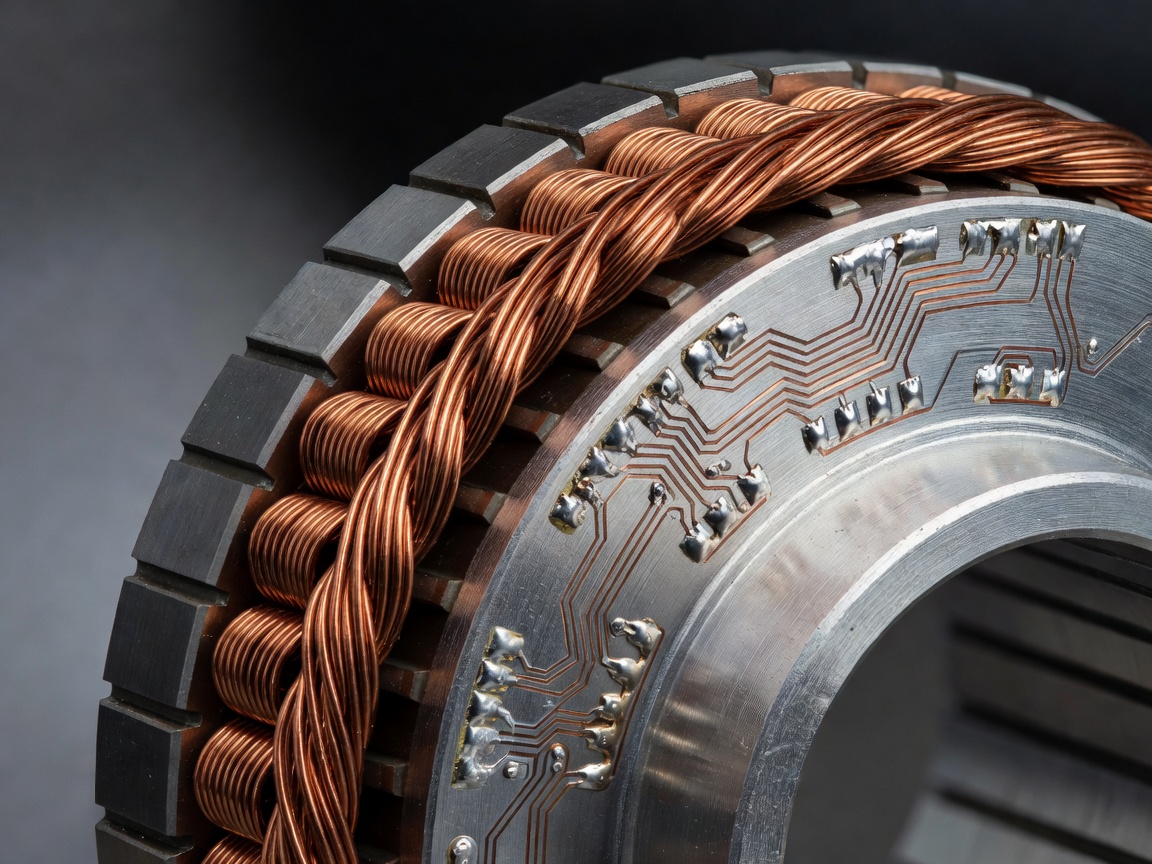
Herkömmliche Fahrzeuge erzeugen das Drehmoment zentral und verlieren Effizienz durch Getriebe, Differenziale und Gleichlaufgelenke. Intelligente Nabenmodule vereinen Motor, Wechselrichter, Rekuperationsbremse und Dehnungsmessung direkt im Radumfang.
Von Michelins luftlosen Uptis-Verbundspeichen bis zu omnidirektionalen Mecanum-Rollen in Schleppern für die Krankenhauslogistik wandelt sich das Rad von passivem Gummi zu einem geregelten Aktor.
Nabenhardware prüfenJenseits der Prototypenhalle
Jeden Januar bringen schnittige Mikro-Pod-Konzepte, die mühelosen Pendelverkehr von der Haustür zur Station versprechen. Unser Observatorium verfolgt, welche Bauarten Regen, Crash-Vorschriften und Wirtschaftlichkeit überstehen.
„Autonome persönliche Pods werden innerhalb von drei Jahren sowohl Fahrräder als auch Kompaktwagen ersetzen.“
Konzeptvideos zeigen einsitzige Fahrzeuge mit Glasdach, die ohne Helm oder Sicherheitsgurt nahtlos aus dem Wohnzimmer auf Hauptverkehrsstraßen mit 40 km/h gleiten.
Die kinetische Energie bestimmt die Strukturmasse.
Oberhalb von 25 km/h verlangen die europäischen L6e/L7e-Vorschriften für Leichtkraftfahrzeuge und die US-FMVSS-Regeln Knautschzonen, Scheibenwischer, Verglasungsnormen und Beleuchtung. Leichte Pods werden dadurch wieder zu Kleinstwagen wie dem Citroën Ami oder dem Microlino, während langsamere Geräte auf kontrollierte Plätze an Krankenhäusern, Flughäfen und Universitäten beschränkt bleiben.
Behauptungen, die man hinterfragen sollte
Kurze Antworten auf wiederkehrende technische Behauptungen zu autonomen Wagen, Akkuwechseln und KI-Autonomiestufen.
Sind Gehweg-Lieferroboter wirklich zu 100 % autonom?
Keine kommerzielle Flotte arbeitet ohne menschliche Aufsicht. Führende Betreiber wie Starship Technologies und Serve Robotics beschreiben eine Gehweg-Autonomie der „Stufe 4“, bei der der Bordcomputer 95 %–99 % der routinemäßigen Wegfindung übernimmt, während menschliche Fachkräfte über gesicherte LTE/5G-Verbindungen mehrdeutige Straßenübergänge oder Baustellenumleitungen prüfen.
Warum haben luftlose und formgedächtnisbasierte Reifen die Luftreifen von Fahrrädern und Elektrorollern nicht ersetzt?
Luftkammern wirken wie praktisch verlustfreie Federn mit geringem Rollwiderstand. Feste Elastomere und Verbundspeichen erzeugen mehr Hysterese-Wärme und leiten schärfere hochfrequente Stöße in die Radlager weiter, sofern sie nicht mit schweren, teuren Scherbändern konstruiert werden.
Kann Rekuperation in Smart Wheels ein persönliches Fahrzeug auf ebenen Pendelstrecken wieder aufladen?
Rekuperation gewinnt im Stop-and-go-Stadtverkehr mit Steigungen etwa 8 % bis 18 % der Fahrtenergie zurück, da Luftwiderstand und Rollwiderstand den Großteil der Energie unumkehrbar verbrauchen. Ihr größter betrieblicher Vorteil bei Roboterwagen ist der Wegfall von Bremsstaub und die geringere Wartung der mechanischen Seilzüge.